الملخص التنفيذي
هذا دليل لأدوار المستشعرات وربط الأدلة، وليس مواصفة لواجهة C2. ينتج الرادار وكشف RF وEO/IR ملاحظات مختلفة، ولا ينبغي تقييمها كمستشعرات قابلة للاستبدال. يوفر الرادار كشفا غير تعاوني ومسارات للموقع والحركة. وقد تضيف أنظمة RF أدلة عن الباعث أو البروتوكول أو الاتجاه عند وجود إرسال ذي صلة. يوفر EO/IR تحققا بصريا أو حراريا وأدلة مسجلة. تربط منصة C2 الملاحظات وتدير الثقة والأولوية وتحفظ سجل الحدث.
ينجح الدمج عندما يشكل النظام حدثا في الوقت المناسب، قابلا للتتبع ومفيدا تشغيليا، من دون تحويل الترابط إلى ادعاء هوية غير مدعوم. يجب أن تحدد البنية أدوار المستشعرات، وقواعد الربط، وانتقالات الثقة، ومعايير التحقق، والأوضاع المتدهورة، وحفظ الأدلة. للمقارنة قبل الاختيار، استخدم قائمة تحقق شراء دمج radar EO. تنتمي حقول المسارات التفصيلية، والإحداثيات، والطوابع الزمنية، وأوامر التحكم في الأجهزة، وقبول توجيه EO/IR إلى دليل منفصل لمتطلبات واجهة C2 لنظام Counter-UAS. يوفر MR2000 أساسا عمليا من Midradar للإدارة الموحدة للأجهزة، والدمج متعدد المصادر، والتوجيه من الرادار إلى EO/IR، والإنذارات، والتشغيل غير المأهول، وإعادة التشغيل التاريخية.
دمج مستشعرات Counter-UAS: أدوار الرادار وRF وEO/IR والربط والتحقق
الأسئلة الرئيسية التي يجيب عليها هذا الدليل
- لماذا يجب إسناد أدوار مختلفة إلى الرادار وكشف RF وEO/IR؟
- هل يمكن لكشف RF أن يحل محل الكشف الراداري غير التعاوني؟
- كيف يتم ربط الملاحظات من دون تحويل الترابط إلى ادعاء هوية غير مدعوم؟
- كيف ينبغي ربط الملاحظات وتحديث الثقة من دون المبالغة في الهوية؟
- كيف ينبغي قبول الربط الخاطئ والوضع المتدهور وأدلة الحدث؟
نطاق التطبيق وحدود الدمج
ينطبق هذا الدليل على المشاريع التي تستخدم الرادار وRF وEO/IR كمصادر متكاملة ضمن سير عمل C2 واحد. ولا يفترض أن كل مشروع يحتاج إلى كل مستشعر أو أن الوسم المدمج صحيح تلقائيا. يجب أن تحفظ البنية الملاحظات الأصلية، وأن تقيس عدم اليقين، وأن تتيح للمشغل مراجعة الأدلة. تبقى وظائف الاستجابة النشطة، حيث تكون مصرحا بها قانونا، منظومة فرعية ومسار موافقة منفصلين. ويجب اختيار نماذج المستشعرات والواجهات وقواعد الربط وعتبات القبول الفعلية حسب الموقع والمهمة.
1. إسناد أدوار واضحة للمستشعرات
يكون الرادار عادة المستشعر الرئيسي واسع النطاق للأجسام غير المتعاونة لأنه يقيس المدى والاتجاه والحركة من دون أن يتطلب إرسالا من الهدف. يمكن لكشف RF أن يضيف معلومات عن البروتوكول أو الباعث أو الاتجاه، لكن الأهداف المستقلة أو المبرمجة مسبقا أو الصامتة RF قد لا توفر إشارة قابلة للاستخدام. يمكن لـ EO/IR تأكيد الشكل والسلوك والسياق، لكن مجال الرؤية والجو والإضاءة وخط الرؤية تحد من البحث واسع النطاق.
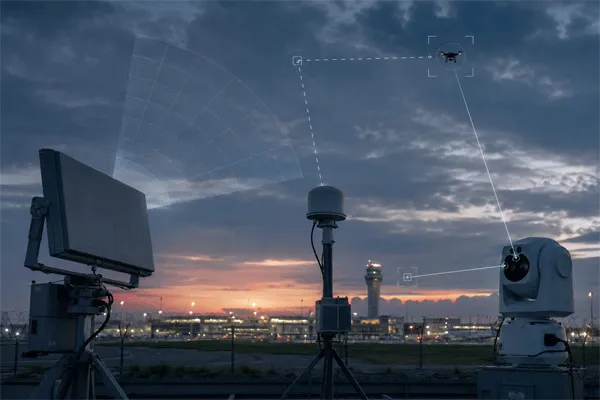
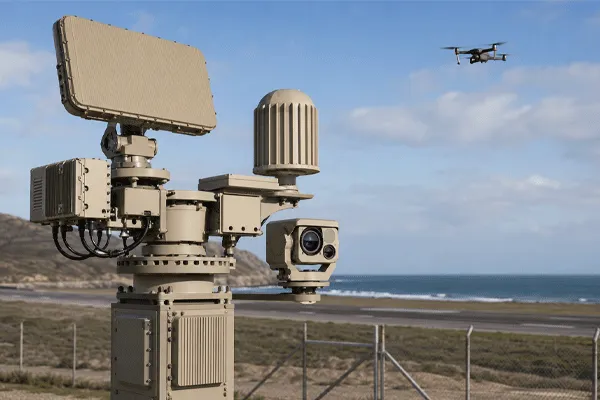
يجب أن تستخدم البنية كل مستشعر في أقوى دور له. يكتشف الرادار ويتتبع. يضيف RF أدلة إلكترونية عند توفرها. يتحقق EO/IR ويسجل. يدير C2 الربط والأولوية وسير العمل والأدلة. إن توضيح هذه الحدود يقلل التوقعات غير الواقعية ويمنع تقييم مستشعر وفق مهمة خاطئة. للاطلاع على سير العمل الكامل، راجع هندسة مدمجة لمكافحة الطائرات بدون طيار.
مصفوفة أدوار المستشعرات والأدلة
| طبقة |
المساهمة الأساسية |
القيد الرئيسي والقبول |
| الرادار |
كشف غير تعاوني، وموقع، وسرعة، واستمرارية المسار |
اختبار التشويش، والمدى الأدنى، وسلوك التحديث، ومعرف المسار، والهندسة |
| RF / RF |
دليل على الباعث أو البروتوكول أو الاتجاه عند وجود إرسال |
أهداف صامتة RF، وبيئة الطيف، والحد القانوني، والربط الخاطئ |
| EO/IR |
تحقق بصري/حراري، وتتبع، وأدلة مسجلة |
خط الرؤية، والجو، ومجال الرؤية، وخطأ التوجيه، وثقة التعرف |
| C2 والدمج |
الربط، والأولوية، والتوجيه، وعدم اليقين، والحدث، وسير عمل المشغل |
التحكم في الوقت/الإحداثيات، وقابلية التفسير، والوضع المتدهور، ومسار التدقيق |
2. ربط الملاحظات ليس مجرد تراكب بسيط
لا ينبغي دمج كشفين لمجرد أنهما يبدوان قريبين على الخريطة. يجب أن يأخذ النظام في الاعتبار الوقت، وعدم يقين الموقع، والسرعة، والاتجاه، وفئة الهدف، وتغطية المستشعرات، وسجل المسار. قد يدعم مسار راداري واتجاه RF الحدث نفسه من دون أن يوفرا دقة الموقع نفسها. ولا ينبغي أن ينتمي تأكيد EO/IR إلى مسار إلا بعد التوجيه، والتحقق من وجود الهدف داخل الإطار، وتغذية راجعة للتتبع.
يجب أن تحفظ منطقية الدمج ملاحظات المستشعرات الأصلية إلى جانب الحدث المدمج. يحتاج المشغلون والمحققون إلى معرفة المستشعر الذي ساهم في كل استنتاج وكيف تغيرت الثقة بمرور الوقت.
دمج مستشعرات Counter-UAS: أدوار الرادار وRF وEO/IR والربط والتحقق
3. أساس الإحداثيات والوقت
يجب تحديد موقع كل مستشعر وتوجيهه بشكل صحيح. يجب أن يحدد المشروع المرجع الجيوديسي، ومرجع الارتفاع، والوحدات، واتفاقية الشمال، والإشارة، وإحداثيات التركيب، ومعايرة محور النظر. وعند فصل أجهزة الرادار وEO/IR، يجب استخدام خطوط العرض والطول والارتفاع الحقيقية، ويصبح تحويل الإحداثيات جزءا من نطاق التكامل.
الوقت مهم بالقدر نفسه. يجب أن يستخدم وقت الكشف ووقت القياس ووقت التحديث ووقت الإرسال وموقع الجهاز ووقت الفيديو مرجعا مشتركا محددا. يجب أن يكون عمر البيانات مرئيا أو قابلا للحساب حتى يستطيع النظام توقع هدف متحرك بدلا من توجيه الكاميرا إلى موقع قديم. للحصول على حقول المسار التفصيلية، ومزامنة الإحداثيات والوقت، وأوامر التحكم في الأجهزة، وقبول توجيه EO/IR، اقرأ دليل متطلبات واجهة C2 لنظام Counter-UAS.
4. سير العمل من الكشف إلى التحقق
يبدأ سير عمل قوي عندما يشكل الرادار مسارا مستقرا. يفحص C2 الجودة والأولوية ويحدد ما إذا كانت ملاحظة RF أو تقرير مستشعر آخر يدعم الحدث. ثم يختار جهاز EO/IR بناء على التغطية والتوافر وأولوية المهمة. ينتج تحويل الإحداثيات وتوقع الهدف أمر التوجيه. يتحرك PTU ويبلغ عن الموقع؛ تلتقط الكاميرا الهدف وتؤكده أو ترفضه؛ وتلحق النتيجة بالحدث. لاختيار عتاد التوجيه بعيد المدى، راجع دليل اختيار وحدة pan-tilt.
يجب أن يحدد سير العمل ما يحدث عند فشل التأكيد. قد يواصل النظام التوجيه، أو يوسع البحث، أو يختار كاميرا أخرى، أو يخفض الثقة، أو يحتفظ بحدث الرادار فقط، أو ينبه المشغل. سلوك الفشل جزء من تصميم الدمج. ويمكن للمشاريع التي تركز على توجيه الرادار والتحقق البصري مراجعة دليل الاستجابة السريعة لدمج الرادار والرؤية.
5. وظائف MR2000 في سير عمل الدمج
يدعم MR2000 الإدارة الموحدة للرادار وكشف الطيف وEO/IR وأجهزة الاستجابة المصرح بها. ويوفر عرضا على الخريطة، وقوائم أهداف، ودمج مسارات من مصادر متعددة، وتوجيه EO/IR بالرادار، ومراقبة وتسجيل فيديو، وأسوارا إلكترونية، ومستويات إنذار، وإدارة مستخدمين حسب الدور، وبحثا آليا وتشغيلا غير مأهول. كما يمكنه إعادة تشغيل المسارات والفيديو المتزامن للمراجعة التاريخية.
تدعم هذه الوظائف سير عمل تشغيليا متكاملا. لكنها لا تلغي هندسة المشروع. يجب تكوين والتحقق من إحداثيات الأجهزة، ومعايرة الرادار والكاميرا، ومعلمات معالجة الأهداف، وسلوك التحديث، وقواعد فقدان الهدف، ومجالات رؤية الكاميرات، وأنماط التتبع، وشروط الاستجابة غير المأهولة للتركيب الفعلي.
6. أنماط فشل التكامل الشائعة
تشمل إخفاقات الدمج المتكررة إسناد أدوار متداخلة أو غير محددة للمستشعرات، وربط الملاحظات فقط لأن الأيقونات قريبة على الخريطة، والتعامل مع هوية باعث RF كأنها الهوية الفيزيائية للهدف، واستبدال الملاحظات الأصلية بوسم مدمج مبهم، وعدم تسجيل تغيرات الثقة، ومواصلة الاستنتاجات العادية بعد أن يصبح مستشعر غير متاح.
هناك إخفاق آخر مفاهيمي: التعامل مع التصنيف كيقين. يجب أن تحمل وسوم الرادار أو RF أو AI مستوى ثقة وأدلة داعمة. وقد يبقى التأكيد البصري غامضا أيضا عند المدى الطويل أو الضباب أو التباين المنخفض أو الحجب الجزئي. يجب أن يحفظ النظام عدم اليقين، ويعرض مساهمة كل مستشعر، ويدعم مراجعة المشغل. وينبغي اختبار أعطال الإحداثيات والتوقيت وبرامج التشغيل والتحكم في الأجهزة ضمن خطة قبول منفصلة لواجهة C2 بدلا من تكرارها هنا.
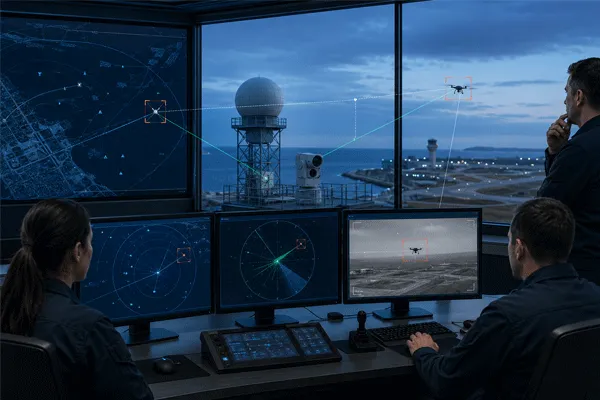
دمج مستشعرات Counter-UAS: أدوار الرادار وRF وEO/IR والربط والتحقق
7. منطق الدمج والقبول التشغيلي
يجب أن يختبر القبول ما إذا كانت أدوار المستشعرات ومنطق الربط تنشئ أحداثا صحيحة وقابلة للتتبع. استخدم سيناريوهات تمثيلية لهدف واحد ولأهداف متعددة، بما في ذلك أهداف صامتة RF، وملاحظة RF من دون مسار راداري مطابق، ومساران متقاطعان، وفشل اكتساب الكاميرا، وتصنيف متعارض، وانقطاع مستشعر واستعادته. قس الربط الصحيح، والربط الخاطئ، واستمرارية معرف المسار، وزمن الوصول إلى التحقق، وانتقالات الثقة، وسلوك الوضع المتدهور، واكتمال أدلة الحدث.
يجب أن يحفظ السجل المصدر المسار الراداري الأصلي، وملاحظة RF عند الاقتضاء، وفيديو أو لقطات EO/IR، وقرار الحدث المدمج، والإنذارات، وإجراءات المشغل تحت معرف حدث مشترك. ويبقى توقيت الواجهة، وتحويل الإحداثيات، وزمن تأخر الأوامر، وخطأ الهدف داخل الإطار اختبارات مشروع إلزامية، لكن مواصفاتها التفصيلية تنتمي إلى دليل متطلبات واجهة C2 لنظام Counter-UAS.
استخدم الـ دليل اختبار الحقل والموافقة للرادار لتحديد هندسة الاختبار والمسؤوليات.
الخاتمة والدعوة إلى اتخاذ إجراء
يخلق الدمج متعدد المستشعرات قيمة عندما يحول الملاحظات المختلفة إلى سير عمل مضبوط للقرار والأدلة. يجب أن تحترم البنية حدود كل مستشعر، وتحفظ البيانات الأصلية، وتدير الوقت والإحداثيات، وتغلق حلقة التوجيه، وتظل مفهومة أثناء الأعطال.
لمراجعة بنية Midradar متعددة المستشعرات، قدم الموقع والتهديد، ومعدات radar/RF/EO/IR الحالية، وC2 أو VMS، ووثائق الواجهة، ومتطلبات الشبكة والأمن السيبراني، وسير عمل المشغل، وأهداف القبول. يمكن لـ Midradar إعداد مصفوفة أولية لأدوار المستشعرات، وبنية تدفق بيانات، وقائمة توضيحات للتكامل.
الأسئلة الشائعة
هل يمكن لكشف RF أن يحل محل الرادار؟
ليس لكل تهديد. يعتمد كشف RF على وجود انبعاثات ذات صلة؛ وقد تتطلب الأهداف المستقلة أو الصامتة RF كشفا راداريا غير تعاوني.
هل يحدد EO/IR كل مسار راداري؟
لا. يعتمد التأكيد البصري على خط الرؤية والمدى والجو ومجال الرؤية ودقة التوجيه والتباين وأداء التتبع.
ما الذي يجب تخزينه كدليل على الحدث؟
كحد أدنى، يجب حفظ ملاحظات المستشعرات الأصلية والحدث المدمج والطوابع الزمنية ومعرفات المسارات والإنذارات والفيديو أو اللقطات وإجراءات المشغل وحالة الأجهزة ذات الصلة بالحدث.
كيف يجب اختبار ربط المستشعرات؟
استخدم سيناريوهات تمثيلية لهدف واحد ولأهداف متعددة مع توقيت وهندسة معروفين. قس الربط الصحيح والخاطئ، واستمرارية معرف المسار، ومعالجة التعارضات، وحفظ الملاحظات الأصلية.
ماذا يجب أن يحدث عندما يصبح أحد المستشعرات غير متاح؟
يجب على C2 الإبلاغ عن العطل، والحفاظ على البيانات المتاحة، وتطبيق سير العمل المتدهور المتفق عليه، ومنع الاستنتاجات غير المدعومة، وتسجيل تسلسل العطل والاستعادة.


 09:42