الاختيار الهندسي بناءً على ديناميكيات الحمولة، دقة خط النظر، حمل الرياح، التكامل واختبارات القبول
يمكن وحدة بان-تيلت (PTU) للمراقبة بعيدة المدى يجب ألا تُختار اعتماداً على وزن الحمولة وحده. فالقرار الكامل يعتمد على هندسة الحمولة، ومركز الثقل، وعزم القصور الذاتي، والمساحة المعرضة للرياح، وملف الحركة، وثبات خط البصر، والواجهات، وصلابة التركيب، وأدلة القبول المطلوبة للنظام بعد تركيبه.
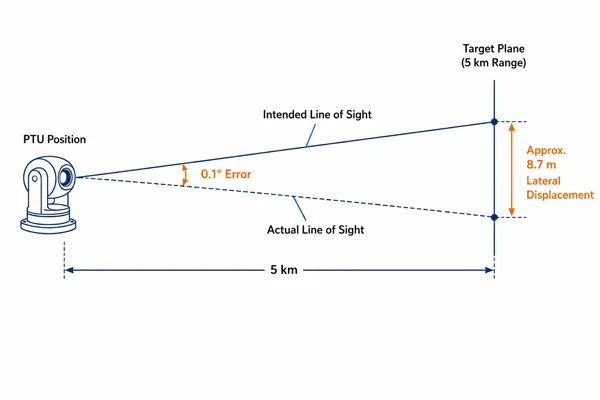
ويصبح هذا التمييز أكثر أهمية عندما تحمل وحدة PTU كاميرا مرئية ذات بعد بؤري طويل، أو كاميرا حرارية، أو محدد مدى ليزري، أو حاوية متعددة المستشعرات، أو عندما إحداثيات الرادار تُستخدم لتوجيه الكاميرا. في هذه التطبيقات، قد تتحول الأخطاء الميكانيكية الصغيرة وأخطاء المعايرة والتوقيت إلى مسافة خطأ كبيرة عند الهدف.
لذلك لا يكون الهدف هو العثور على أسرع منصة أو أعلى منصة قدرة. بل يجب إثبات أن التجميعة المركبة تستطيع التحرك والاستقرار والتوجيه والتتبع للحمولة الفعلية ضمن خطأ خط البصر المطلوب، وفي ظل البيئة ودورة التشغيل المحددتين.
| الجواب السريع: ابدأ بحالة حمل الحمولة الكاملة. ثم حدد جودة الحركة، ودقة الإشارة والتتبع، وظروف الرياح والهيكل، والواجهات ومزامنة الوقت، والأدلة FAT/SAT. قارن عائلات PTU فقط بعد تثبيت تلك المتطلبات. |
1. ابدأ بحالة تحميل الحمولة الكاملة
وزن الحمولة هو فقط المدخل الأول. يمكن لتجميعين لهما نفس الكتلة أن يفرضا عزم دوران وكتلة قصور ذاتية ومتطلبات الرياح والفجوة مختلفة جداً. يحتاج المورد إلى التكوين الكامل المثبت، بما في ذلك الحوامل، والأغطية، وحلقات الكابلات، ومصادر الإضاءة، ووحدات الليزر وأي عنصر يتحرك مع الحمولة.
| إدخال حالة التحميل |
ما يحتاجه المورد |
| كتلة |
الكتلة الإجمالية المثبتة، بما في ذلك الكاميرا، العدسة، وحدة الحرارة، الليزر، الهيكل، الحوامل، حلقات الكابل والملحقات. |
| مركز الثقل |
الإحداثيات بالنسبة لمحوري التحريك والإمالة في كل تكوين حمولة ذي صلة. |
| الأبعاد والمغلف |
الأبعاد الخارجية، امتداد العدسة، مسافة الخدمة، مجال الحركة ونقاط التصادم المحتملة. |
| عزم القصور الذاتي |
القصور الذاتي المقاس أو المحسوب حول كلا المحورين، أو بيانات CAD كافية للمورد لحسابه. |
| مساحة الرياح المتوقعة |
المنطقة الأمامية والجانبية عند زوايا السمت والارتفاع التمثيلية، بما في ذلك الأغطية وواقيات الشمس. |
| قوى الكابل والخراطيم |
التوجيه، نصف قطر الانحناء، الالتواء، السحب، موقع الموصل ومتطلبات الدوران المستمر. |
| واجهة التثبيت |
نمط البراغي، هندسة المحول، الصلابة، الاستواء، اتجاه التركيب والبنية المتاحة. |
| تغييرات الإعدادات |
تحريك العدسة، وتغيير الفلاتر، والأجزاء القابلة للسحب، والإكسسوارات المتحركة أو مجموعات المستشعر البديلة. |
يجب أن تتضمن طلب عرض الأسعار الجاد نموذج CAD للحمل أو رسماً بيانياً بالأبعاد يدعم حساب حالة الحمولة. مثل البيان "وزن الكاميرا: 30 كجم" غير كافٍ للموافقة الهندسية.
2. مركز الجاذبية يحدد العزم المستمر
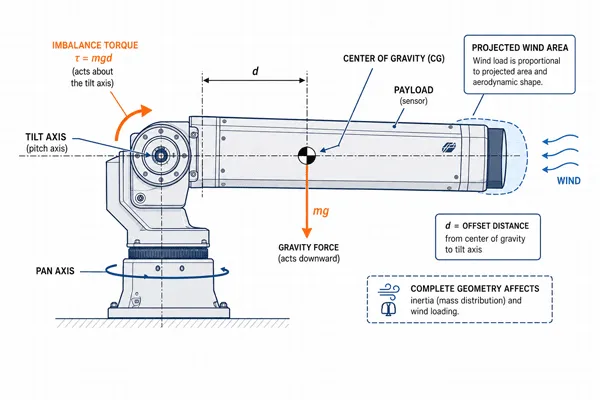
عندما يكون مركز ثقل الحمولة بعيدًا عن محور الميلان، فإن الجاذبية تخلق عزم خلل مستمر. يجب على المحرك وعلبة التروس والمحامل والهيكل تحمل هذا الحمل قبل النظر في التسارع أو الاحتكاك أو الرياح.
| حساب أولي توضيحي من الرتبة الأولى: عزم الاختلال T = كتلة الحمولة m × التسارع الجاذبي g × إزاحة مركز الثقل d. لحمولة 30 كغ مع إزاحة 0.30 م، يكون T تقريبًا 30 × 9.81 × 0.30 = 88 نيوتن·م. هذا ليس تصنيفًا للمنتج ولا يشمل الاحتكاك أو التسارع أو الرياح أو هامش الهندسة. |
كيفية اختيار وحدة بان-تيلت للتتبع طويل المدى EO/IR وتتبع راداري
يمكن للموازنة باستخدام ثقل معاكس أن تقلل الحمل المستمر على المحرك، وتحسن التحكم عند السرعات المنخفضة، وتحافظ على الهامش الحراري. ومع ذلك، يجب فحص طريقة الموازنة عبر كامل مدى الميل المطلوب، ومع امتداد العدسة، وضمن نطاق الصيانة. ولا يُعد الثقل المعاكس حلاً مقبولاً إذا حسّن التوازن لكنه تسبب في تداخل أو زاد القصور الذاتي بشكل مفرط.
٣. عزم القصور الذاتي يتحكم في التسارع والتوقف
عزم القصور الذاتي يصف مدى مقاومة الحمولة للتسارع الزاوي. الكتلة الموضوعة بعيدًا عن محور الدوران تساهم بشكل غير متناسب، ولهذا السبب قد يكون من الصعب تسريع صندوق طويل وجعله يستقر مقارنةً بحمولة مدمجة من نفس الوزن.
| العلاقة الديناميكية: عزم التسارع = عزم القصور الذاتي × التسارع الزاوي. يشمل عزم القيادة المطلوب أيضًا الاختلال والاحتكاك واضطراب الرياح وهامش هندسي محدد. |
مقياس الشراء المفيد ليس السرعة القصوى غير المحملة. بل هو الوقت المطلوب للتحرك عبر زاوية تمثيلية بالحمل الفعلي أو ما يعادله ديناميكيًا ثم البقاء داخل نطاق خطأ التوجيه المحدد دون تجاوز مفرط أو اهتزاز أو تقليل القدرة الحرارية.
٤. أقصى سرعة حركة ليست جودة التتبع
يمكن لجهاز PTU أن يدور بسرعة ومع ذلك يؤدي أداءً ضعيفًا عند تتبع هدف بطيء أو بعيد أو يتحرك بشكل مناورة. يجب تحديد السرعة والتسارع والنعومة عند السرعات المنخفضة وسلوك الاستقرار واختبارها بشكل منفصل.
| معامل |
لماذا هو مهم |
| الحد الأقصى لسرعة الدوران |
الوقت الإجمالي لإعادة التموضع؛ لا يثبت الاستقرار أو السلاسة أو دقة التتبع. |
| السرعة الثابتة الدنيا |
القدرة على متابعة الحركة الزاوية البطيئة دون انزلاق عصوي، أو تقطّع، أو اهتزاز، أو تشويش مرئي في الصورة. |
| دقة السرعة |
ما مدى دقة قدرة وحدة التحكم على مضاهاة معدل الزاوية المستهدف. |
| التسارع والتباطؤ |
ملف الحركة الموجه، عزم الذروة، خطر التجاوز والاهتزاز الهيكلي. |
| زمن الاستقرار |
الوقت من نهاية الأمر أو الحركة حتى تظل خط النظر ضمن نطاق خطأ محدد. |
| دورة العمل |
نمط التشغيل المسموح به، ظروف البيئة المحيطة، حد الحركة المستمرة وتخفيض القدرة الحرارية. |
| سلوك الانعكاس |
الارتداد، نطاق الخمول والخطأ العابر عند تغيير الاتجاه. |
| طلب اختبار المشتري: يتطلب إجراء اختبار الحركة والاستقرار باستخدام الزوايا التمثيلية، ووحدة التحكم في الإنتاج، والحمولة الفعلية أو المكافئة ديناميكيًا. تحديد نطاق الخطأ، ومدة التوقف، والحالة الحرارية قبل الاختبار. |
5. تعريف مصطلحات دقة PTU: الدقة مقابل القابلية للتكرار مقابل دقة التوجيه
غالبًا ما تُستخدم هذه المصطلحات بالتبادل، لكنها تقيس خصائص مختلفة. زيادة دقيقة في أمر التحكم أو عداد المشفر لا تثبت أن الخط البصري للرؤية سيصل إلى الاتجاه المطلوب بدقة، وباستمرار، وبدون اهتزاز.
| مصطلح دقة PTU |
تعريف |
| حل الأمر |
أصغر زيادة في الموضع يمكن للمتحكم طلبها أو تمثيلها. |
| دقة المحول |
أصغر زيادة في الموضع يتم قياسها بواسطة جهاز التغذية الراجعة. |
| دقة الإشارة المطلقة |
الفرق بين خط النظر الموجه والخط الفعلي للنظر عبر نطاق التشغيل. |
| قابلية التكرار |
القدرة على العودة إلى نفس خط الرؤية تحت الاتجاه والحمولة والظروف البيئية المعلنة. |
| ارتداد / نطاق ميت |
فقدان الحركة أو فترة عكس الأوامر الناجمة عن التروس أو المرونة أو منطق التحكم. |
| فرقة الاستقرار |
الخطأ المتبقي المسموح به في الإشارة بعد الحركة والوقت الذي يجب أن يبقى فيه داخل النطاق. |
| ارتجاج خط الرؤية |
حركة زاوية أو صورة قصيرة المدى أثناء الثبات أو التتبع. |
قد يعلن النظام عن دقة عالية جداً للمشفر، لكنه يظل يعاني من ضعف الدقة المطلقة للتوجيه بسبب خطأ علبة التروس، أو تفاوتات التجميع، أو انحراف السارية، أو إزاحة محور التصويب، أو الانجراف الحراري. ويجب أن تحدد المواصفات النتيجة المطلوبة على مستوى النظام وطريقة الاختبار لكل مصطلح.
كيفية اختيار وحدة بان-تيلت للتتبع طويل المدى EO/IR وتتبع راداري
6. البصريات بعيدة المدى تكبر الخطأ الميكانيكي وخطأ المعايرة
يضيق البعد البؤري الطويل مجال الرؤية. وهذا يحسن تفاصيل الهدف، لكنه يجعل خطأ خط البصر والاهتزاز البنيوي والخلوص الميكانيكي أكثر وضوحاً. وقد تؤدي إشارة رادارية تضع الهدف داخل مجال رؤية واسع إلى فقدان الهدف تماماً بعد انتقال الكاميرا إلى مجال رؤية ضيق.
اربط المتطلبات البصرية بمتطلبات PTU من خلال تحديد:
- مجال الرؤية المطلوب في مراحل الكشف والتعرف والتحديد;
- الإزاحة الهدف المسموح بها داخل أضيق مجال رؤية تشغيلي
- التذبذب المسموح به في خط النظر أثناء المراقبة الثابتة والتتبع المستمر؛
- قدرة تثبيت الصورة في الكاميرا أو الجيمبال والظروف التي تظل فعالة فيها؛
- ردود فعل حالة التكبير وما إذا كان نظام التحكم يغير كسب التوجيه أو التتبع مع البُعد البؤري؛
- تأثير حركة العدسة، حركة التركيز، المرشحات والإكسسوارات المتحركة على مركز الثقل والمحور البصري.
للسياق الحمولي، راجع Midradarعائلات المنتجات الكهروضوئيةالموافقة النهائية لـ PTU لا تزال تتطلب الشكل الهندسي الفعلي للحمل وأنماط التشغيل البصرية.
٧. حمل الرياح، صلابة التثبيت وانحراف الهيكل
تعمل الأحمال الخارجية مثل الأشرعة. تزداد القوة الهوائية تقريبًا بمربع سرعة الرياح، بينما تعتمد العزم الناتج على المساحة المعروضة ومعامل المقاومة والمسافة من محور الدوران. لا يمكن لـ PTU تعويض الصاري المرن أو المحول الضعيف أو غطاء الطقس المتحرك.
| علاقة توضيحية من الرتبة الأولى: يمكن تقدير قوة الرياح على النحو التالي F = 0.5 × كثافة الهواء × معامل السحب × المساحة المسقطة × سرعة الرياح². تعتمد مساهمة العزم على ذراع القوة. التصميم النهائي يتطلب الهندسة الفعلية، وظروف التركيب، وحدود الرياح التشغيلية والبقاء المحددة. |
ينبغي أن تشمل المراجعة الهيكلية:
- أقصى سرعة رياح تشغيلية لتحقيق الأداء الكامل للتوجيه والتتبع؛
- رياح البقاء عندما تكون الوحدة متوقفة أو مقفلة أو غير موصولة بالطاقة؛
- المساحة المتوقعة عند زوايا التدوير والإمالة الممثلة;
- صلابة الصاري، البرج، المحول، المثبت وصفيحة التثبيت؛
- الترددات الطبيعية والإثارة المحتملة بواسطة أوامر المحرك، أو الرياح، أو اهتزاز المركبة؛
- سحب الكابل، مرونة الغلاف، صلابة دعم العدسة وتحرك غطاء الطقس؛
- الاهتزاز القائم على الصورة تم قياسه باستخدام الطول البؤري الحقيقي وظروف الرياح التمثيلية.
يمكن لجهاز PTU قوي ميكانيكيًا والمثبت على عمود مرن أن ينتج صورًا غير صالحة للاستخدام. عامل الأساس، الصاري، المحول، PTU والحِمل كهيكل واحد على خط الرؤية.
8. تتطلب التتبع باستخدام الرادار ميزانية خطأ شاملة من البداية إلى النهاية
التوجيه من الرادار إلى الكاميرا يجمع بين أنظمة إحداثيات متعددة، ومراجع زمنية، وعناصر ميكانيكية. خطأ خط البصر النهائي هو خاصية للنظام؛ لا يمكن استنتاجه من مواصفات المشفر PTU وحدها.
| مصدر الخطأ |
المساهمة النموذجية |
إجراء التحقق |
| قياس الرادار |
المدى، الإزاغيموث، الارتفاع، ترشيح المتعقّب وعدم اليقين في حالة الهدف. |
تأكيد دقة الصادرات أو التغاير، تحديث السلوك وظروف الاختبار. |
| المسح والمحاذاة |
موضع الرادار، اتجاه التركيب، مرجع الشمال ومسح الصاري. |
استخدم الإحداثيات الممسوحة وأعراف وتقاليد توثيق الاتجاهات وتعريفات العلامات. |
| تحويل الإحداثيات |
الإطارات الجيوديسية، وإطارات الخرائط، والرادار، والكارتيزية المحلية، وPTU، والكاميرا. |
بيانات المستند، مرجع الارتفاع، الوحدات، الصيغ وحالات الاختبار. |
| التنبؤ والزمن المستغرق |
حركة الهدف أثناء تأخير المستشعر والشبكة والمعالجة والتنفيذ. |
قياس الطوابع الزمنية وتوزيع الكمون؛ التحقق من صحة التنبؤ مقابل حركة الهدف التمثيلية. |
| ميكانيكا والتحكم في PTU |
الدقة المطلقة، القابلية للتكرار، الفجوة، الاستقرار وتأخير التغذية الراجعة. |
اختبر الحمولة الفعلية عبر زوايا متعددة، واتجاهات، وسرعات، وحالات حرارية مختلفة. |
| محاذاة الكاميرا |
المحاذاة الميكانيكية، انحراف محوري الجيمبال الداخلي، حالة العدسة والانحراف الحراري. |
قم بالمعايرة عند حالات التكبير المحددة وسجل نموذج التصحيح. |
| الهيكل والبيئة |
انحراف الصاري، الاهتزاز، الرياح، حركة المركبة والحركة الحرارية. |
تحقق من الأهداف التي تم مسحها أو الأهداف التعاونية تحت الظروف ذات الصلة. |
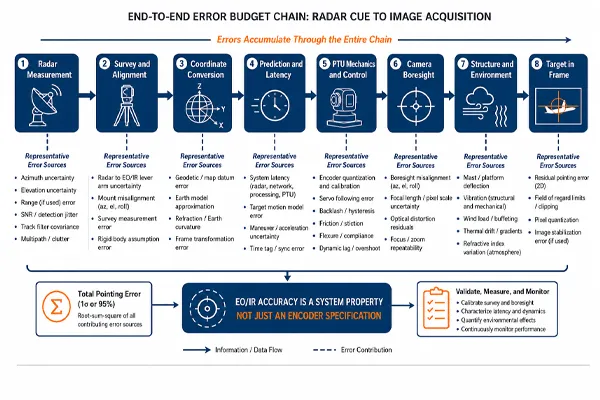
كيفية اختيار وحدة بان-تيلت للتتبع طويل المدى EO/IR وتتبع راداري
يجب أن تستخدم عملية التشغيل نقاطاً مرجعية ممسوحة أو أهدافاً تعاونية، وأن تغطي زوايا متعددة للسمت والارتفاع. وقد لا تمثل المعايرة المقاسة في اتجاه واحد كامل نطاق التشغيل.
| هل تحتاج إلى ميزانية خطأ محددة للمشروع من الرادار إلى الكاميرا؟ أرسل دقة الرادار، تعريفات إطار الإحداثيات، مواقع المستشعرات، بيانات الكمون، أداء PTU، معلومات محور الرؤية للكاميرا ومعيار الهدف المطلوب في الإطار إلى فريق التكامل لدى Midradar. |
9. الواجهات، تغذية مرتدة للموقع وتزامن الوقت
يجب أن تصف مواصفات الواجهة السلوك الوظيفي، لا اسم وسيلة النقل أو البروتوكول فقط. يمكن أن تكون Ethernet وRS-422/485 وPelco-D/P وONVIF وواجهات API الخاصة بالمصنّع مفيدة، لكن أياً من هذه التسميات لا يثبت وحده أداء التوجيه بالرادار.
للتتبع المتكامل، تحقق من:
- تحديد موقع مطلق للدوران والإمالة، وليس فقط أوامر معدل اليسار/اليمين/أعلى/أسفل؛
- تغذية راجعة عن الموقع في الوقت الحقيقي مع الطوابع الزمنية، والوحدات الموثقة، واتفاقيات الإشارة؛
- إقرار الأوامر، رموز الأعطال، تقارير الحالة وسلوك الاسترداد؛
- تسارع قابل للتكوين، تباطؤ، حدود السرعة، حدود السفر وإيقاف الطوارئ؛
- مزامنة الوقت عبر NTP أو PTP أو أي ساعة نظام محددة أخرى؛
- الوصول إلى تعويضات المعايرة، وتخطيط الإحداثيات، وحالة وحدة التحكم API;
- المصادقة، التحكم في الأدوار، النقل الآمن، التسجيل وإدارة إصدار البرنامج.
لتصميم مسار الاتصال والاستجابة السريعة، استخدم المنفصل دليل استجابة رادار-فيجن PTZتظل هذه المقالة مركزة على الاختيار الميكانيكي، ودقة خط الرؤية، وأدلة القبول.
10. المتطلبات البيئية ومتطلبات دورة الحياة
تصنيف IP يصف حماية الغلاف ضد الأجسام الصلبة والماء تحت اختبارات محددة. لا يثبت بحد ذاته مقاومة ضباب الملح، أو الحماية من التآكل طويل الأمد، أو إزالة الجليد، أو أداء الرياح، أو تحمل الصدمات، أو بدء التشغيل الموثوق في البرد.
| متطلب |
أسئلة لتحديد |
| حماية الدخول |
المستوى المطبق لمعيار IEC 60529 وما إذا كان يشمل النظام المثبت بالكامل، والموصلات ومدخلات الكابل. |
| درجة الحرارة |
درجات حرارة التشغيل والتخزين والبدء البارد؛ السخانات والمراوح ووقت التسخين وسلوك التخفيض الحراري. |
| ضباب الملح / التآكل |
المواد، نظام الطلاء، المثبتات، حماية الموصل، التصريف واختبار الضباب الملحي الدوري المطبق. |
| رياح |
الحدود التشغيلية وحدود البقاء، وضع التخزين، الكبح/القفل وتقليل الأداء مع سرعة الرياح. |
| الصدمة والاهتزاز |
الطيف الخاص بالتركيب، والمحاور، والمدة، وحالة التركيب، وفحوصات الوظائف بعد الاختبار. |
| المطر، الغبار، الجليد والتكثف |
المساحات أو الأغطية، التصريف، مضاد التجمد، السخانات، الأختام ومتطلبات الصيانة. |
| الطاقة والتوافق الكهرومغناطيسي |
نطاق الجهد، الاندفاع الكهربائي، التأريض، الحماية من الارتفاعات/البرق، متطلبات الانبعاثات والمناعة. |
| دعم دورة الحياة |
فترات الصيانة، التزييت، المعايرة، قطع الغيار، دعم البرامج، التقادم، ووقت إصلاح المعدات. |
11. تحديد اختبارات القبول بالمصنع والموقع قبل التعاقد
يجمع برنامج القبول المفيد بين القياسات الميكانيكية والتحكمية والبصرية وعلى مستوى النظام. يجب الاتفاق على إعداد الاختبار والحمل وحدود البيئة وطريقة القياس ومعايير النجاح والفشل والبيانات التي يجب الاحتفاظ بها وإجراءات إعادة الاختبار قبل منح العقد.
| اختبار |
القياس المقترح |
مرحلة |
| التحقق من الحمولة |
قِس الكتلة الفعلية، مركز الثقل، الأبعاد، مساحة الرياح المتوقعة ومسار الكابل. |
مصنع |
| دوران واستقرار |
تحرك عبر الزوايا المتفق عليها وقِس الوقت للبقاء داخل نطاق خط النظر المحدد. |
مصنع |
| تتبع الحد الأدنى للسرعة |
قياس سلاسة الصورة واستقرار معدل الزاوية عند أدنى سرعة مطلوبة. |
مصنع |
| الانعكاس والقابلية للتكرار |
اقترب من زوايا المرجع من كلا الاتجاهين وقم بتحديد نطاق الخمول وخطأ الإرجاع. |
مصنع |
| التوجيه المطلق |
قارن بين خط النظر الموجه والمقاس عبر مواقع الحركة الأفقية/العمودية التمثيلية. |
المصنع / الموقع |
| التشغيل الحراري |
كرر الاختبارات الحرجة بعد بدء التشغيل البارد، التسخين، والمهام المستمرة حيثما كان ذلك مطلوبًا. |
مصنع |
| الواجهة والتغذية الراجعة |
تحقق من الأوامر والطوابع الزمنية والحالة والأخطاء والحدود والوصول إلى المعايرة وإصدارات البرمجيات. |
المصنع / الموقع |
| معايرة تبصير |
قم بمحاذاة نظام الكاميرا PTU مع المراجع المفحوصة عند حالات التكبير المحددة. |
موقع |
| توجيه الرادار |
قم بقياس وقت الاستحواذ وأداء الهدف في الإطار باستخدام حركة الهدف التمثيلية. |
موقع |
| استجابة الرياح / الهيكل |
قياس استقرار خط الرؤية تحت ظروف الرياح المتفق عليها أو الاضطرابات المكافئة. |
موقع |
| نتائج دورة الحياة |
تأكيد الكتيبات والرسومات ومستندات الواجهة وقطع الغيار والتدريب وسجلات البيانات وخطة الدعم. |
المصنع / الموقع |
| أداة المشروع القابلة للتنزيل: استخدم ورقة بيانات Midradar PTU RFQ وقائمة التحقق FAT/SAT لجمع الأساس الهندسي قبل طلب توصية ملزمة. قدّم المعلومات التي لديك؛ يمكن لـ Midradar تحديد الحقول المفقودة. |
12. استخدم سير عمل اختيار PTU منظم
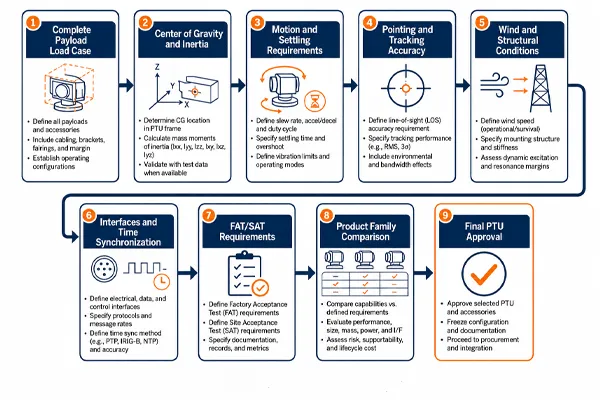
كيفية اختيار وحدة بان-تيلت للتتبع طويل المدى EO/IR وتتبع راداري
تدفق العمل هو خريطة القرار للمقالة. تحدد الأقسام 1-3 الحمولة وحالة الحمل الميكانيكي؛ يقوم القسم 4 بتجميد أداء الحركة؛ تحدد الأقسام 5-8 دقة خط النظر وميزانية خطأ تحريض الرادار؛ يقوم القسمان 7 و10 بوضع الحدود البيئية والهيكلية؛ يقوم القسم 9 بتجميد الواجهات والتوقيت؛ يحدد القسم 11 دليل FAT/SAT. فقط بعد ذلك يجب استخدام الأقسام 14-15 لمقارنة عائلات PTU وإصدار RFQ كامل.
يمنع هذا التسلسل المشروع من اختيار PTU وفق سعة الحمولة الاسمية ثم اكتشاف لاحقاً أن التجميعة المركبة لا تستطيع الاستقرار، أو تتبع الأهداف البطيئة، أو الحفاظ على ثبات مجال الرؤية الضيق، أو تحمل البيئة، أو التكامل مع نظام التحكم.
13. اختر عائلة المنتج فقط بعد الموافقة على حالة التحميل
يجب أن يتبع ربط عائلة المنتج الفحص الهندسي، لا أن يحل محله. قارِن الكتلة الفعلية للحمولة، ومركز الثقل، والقصور الذاتي، ومساحة الرياح المسقطة، ومتطلبات السرعة والاستقرار، وميزانية خطأ التوجيه، والفئة البيئية، والواجهات، ودورة التشغيل مع غلاف الحمولة المعتمد من المورد. وتصنيف الحمولة الاسمي ليس إلا مدخلاً واحداً.
عند النظر في إحدى عائلات PTU من Midradar، اطلب تأكيداً كتابياً مقابل ورقة بيانات RFQ المكتملة وهيكل التركيب المقترح. ويجب أن يحدد الاعتماد النهائي وحدة التحكم الدقيقة، وتكوين المشفرات، وترتيب الكابلات، والخيارات البيئية، واختبار القبول.
14. استخدم ورقة بيانات PTU RFQ كوثيقة تسليم هندسية
انقل الحمولة الكاملة، والهندسة، والعطالة، والرياح، والواجهة، وحقول FAT/SAT إلى ورقة البيانات القابلة للتحرير PTU RFQ. يجب أن يوضح المقال سبب أهمية كل إدخال؛ ويجب أن تسجل ورقة العمل قيم المشروع، واستجابات المورد، والافتراضات غير المحلولة. لا توافق على PTU من بيان مثل "وزن الكاميرا: 30 كغ."
الخاتمة
يجب اختيار PTU كجزء من نظام كامل قائم على خط البصر، لا كحامل آلي معزول. فوزن الحمولة، ومركز الثقل، والقصور الذاتي، ومساحة الرياح، والصلابة البنيوية، وملف الحركة، ومجال الرؤية البصري، وخطأ التوجيه، والواجهات، وأدلة القبول كلها تؤثر في قدرة النظام المركب على العمل.
بالنسبة لتتبع EO/IR المدفوع بالرادار، السؤال الحاسم ليس "كم كيلوجرام يمكن أن تحمل وحدة PTU؟" بل هو "هل يمكن للنظام المثبت التحرك، والاستقرار، والتوجيه، والتتبع للحمل الفعلي ضمن خطأ الرؤية المطلوب تحت البيئة ودورة الخدمة المحددة؟"
طلب مراجعة قياس PTU وتوجيه الرادار
أرسل إلى Midradar ورقة بيانات RFQ المكتملة، وملف CAD للحمولة أو أبعادها، ومعلومات مركز الثقل، وظروف الرياح والتركيب، والحركة والدقة المطلوبتين، وحدود الواجهة، وتوقعات FAT/SAT. وعندئذ يستطيع الفريق الفني مراجعة حالة الحمل الميكانيكي، ومخاطر التكامل، والأدلة المطلوبة قبل اعتماد الطراز.
استخدم موارد Midradar الخاصة بـ دعم فني وموارد التخصيص أو اتصل بفريق المشروع لتقديم حزمة البيانات.
الأسئلة الشائعة
هل يمكن اختيار PTU بالاعتماد على أقصى وزن للحمولة فقط؟
لا. فالوزن ليس إلا أحد المدخلات. وقد تكون إزاحة مركز الثقل، والقصور الذاتي، والمساحة المعرضة للرياح، والتسارع، ودورة التشغيل، وصلابة الهيكل، ومتطلبات خط البصر مهمة بالقدر نفسه.
ما هو الأهم: دقة الإشارة أم التكرار؟
كلاهما مطلوب للتوجيه بالرادار. تحدد الدقة مدى قرب توجيه الكاميرا من خط البصر المطلوب، بينما تحدد قابلية التكرار ما إذا كانت تعود إليه بصورة متسقة. ولا يغني أي منهما عن المسح على مستوى النظام، أو معايرة محور التصويب، أو التحقق.
لماذا تجعل العدسة الطويلة اختيار PTU أكثر صعوبة؟
تزيد العدسة الطويلة عادةً طول الحمولة وقصورها الذاتي ومساحتها المعرضة للرياح، مع تضييق مجال الرؤية. لذلك تصبح الاهتزازات الميكانيكية والخلوص والأخطاء الزاوية الصغيرة أكثر وضوحاً، ويزداد احتمال إخراج الهدف من الصورة.
هل ينبغي أن يستخدم الرادار وPTU ونظام الفيديو مصدر الوقت نفسه؟
يجب استخدام وقت متزامن أو بنية توقيت موثقة. وتقلل الطوابع الزمنية الدقيقة أخطاء التنبؤ وتحويل الإحداثيات، ولا سيما مع الأهداف السريعة أو المناورة.
ما اختبار القبول الأكثر فائدة لوحدة PTU؟
الاختبار الأكثر إفادة هو اختبار شامل للحركة والاستقرار والتوجيه بالرادار باستخدام الحمولة الفعلية. ويجب أن يقيس خطأ خط البصر، وزمن اكتساب الهدف، وقابلية التكرار، وأداء التتبع في ظروف متفق عليها.


 13:42