الموانئ ليست مواقع مراقبة لمجال واحد. قد يحتاج فريق الأمن إلى كشف زورق صغير يقترب من كسّارة الأمواج، أو قارب خدمة يدخل رصيفًا مقيدًا، أو شخص يتحرك بين أكوام الحاويات ودرون منخفض الطيران يعبر فوق cranes — أحيانًا ضمن نفس نافذة التشغيل.
هذه الأهداف لا تخلق نفس الصدى الراداري، ولا تتحرك من خلال نفس الهندسة، ولا تتطلب نفس طريقة التحقق. الرادار السطحي المُحسَّن للسفن لا يوفر تلقائيًا مراقبة موثوقة ثلاثية الأبعاد للطائرات بدون طيار، في حين أن الرادار منخفض الارتفاع قد لا يكون المستشعر الأكثر كفاءة للرصد المستمر للمناطق الواسعة للقوارب وحركة الشاطئ.
الحل العملي هو نظام رادار مراقبة للموانئ متعدد الطبقات يُخصص لكل مستشعر مهمة محددة، ويجمع المسارات والفيديو في منصة واحدة، ويختبر سير العمل الكامل مقابل ظروف الموقع الواقعية. يشرح هذا الدليل كيفية تصميم وتقييم هذا الهيكل دون اعتبار أقصى مدى هو المعيار الوحيد للشراء.
كيفية اكتشاف القوارب الصغيرة والطائرات المسيرة منخفضة التحليق في بيئات الموانئ المزدحمة
١. لماذا تتطلب الموانئ المراقبة ذات المجالين
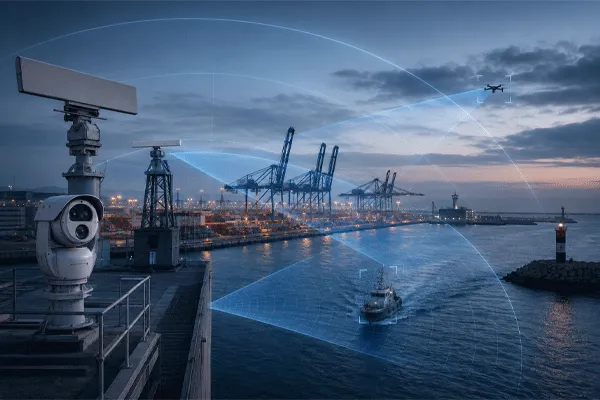
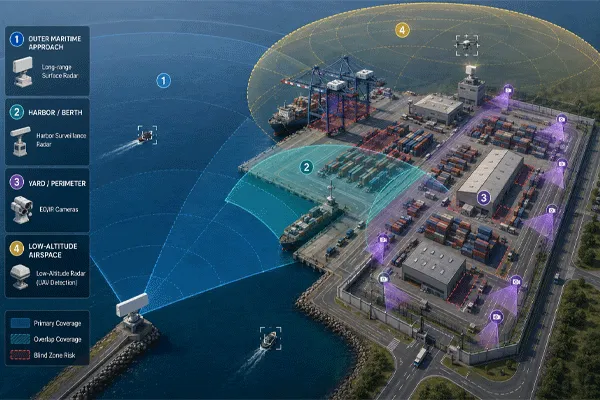
تعمل أمن الموانئ عبر أربعة مساحات مترابطة: المياه المفتوحة، ومناطق الميناء والرصيف، وساحات الجانب البري والمناطق المحيطية، والمجال الجوي منخفض الارتفاع فوق المنشأة. كل مساحة تنتج مشكلة مختلفة مستهدفة ومشوشة.
| المنطقة العملياتية |
الأهداف التمثيلية |
صعوبة مهيمنة |
الهدف الرئيسي للمراقبة |
| المدخل البحري الخارجي |
الحرف الصغيرة، قوارب العمل، السفن الاقترابية |
تشويش البحر، الطقس، المدى الطويل، ارتفاع الهدف المنخفض |
الكشف المبكر وتتبع السفن المستقر |
| الميناء والأرصفة |
قوارب الخدمة، الحرف غير المصرح بها، الأجسام الطافية |
الأمواج، السفن المربوطة، الحواجز البحرية، الروافع |
تتبع الاستمرارية في المناطق المائية الكثيفة والمسدودة |
| الفناء والمحيط |
حركة الأشخاص والمركبات والبوابة والسياج |
أكوام الحاويات، الآلات، حركة المرور على الطريق |
كشف التسلل المعتمد على المناطق والتحقق من الكاميرا |
| المجال الجوي منخفض الارتفاع |
المروحيات بدون طيار متعددة الدوار، الطائرات بدون طيار ذات الجناح الثابت، الطيور |
تشويش الأرض، رافعات، مبانٍ، تذبذب الهدف |
التتبع ثلاثي الأبعاد، التصنيف والإشارة في الوقت المناسب |
لذلك يحتاج النظام إلى أكثر من فئة واحدة من الحساسات. الهدف ليس جمع أكبر عدد من الأجهزة؛ بل إزالة الفجوات في التغطية بين الماء واليابسة والهواء مع تجنب التنبيهات المكررة وعدم وضوح مسؤولية المشغل.
٢. لماذا بيئة الميناء صعبة للرادار والكاميرات
يجمع الميناء بين الفوضى الطبيعية الديناميكية والهياكل البشرية الكثيفة. يتغير البيئة حسب القطاع ووقت اليوم، لذا قد يفشل الضبط الذي يعمل في اتجاه ساحلي مفتوح عندما ينظر نفس الرادار نحو رصيف أو رافعة حاويات أو طريق.
- يتغير تداخل سطح البحر مع الرياح واتجاه الموجة وحالة البحر والمطر والرش وزاوية الامتداد.
- تخلق الأوعية الفولاذية الكبيرة والرافعات والأسوار والخزانات وتكدسات الحاويات انعكاسات قوية ومناطق ظل وتأثيرات تعدد المسارات.
- يمكن للآلات المتحركة، وحركة المرور على الطرق، والمعدات الدوارة، والتيارات الخلفية أن تتنافس مع الأهداف الضعيفة أو تنتج مسارات مزعجة.
- قد تحتوي القوارب الصغيرة على إشارات رادار منخفضة وغير مستقرة؛ قد تتداخل الطائرات بدون طيار البطيئة مع تشويش الأرض ونشاط الطيور.
- الضباب والضباب الخفيف والإضاءة الخلفية وظروف الليل تقلل من المدى البصري، في حين أن المطر والتأثيرات الجوية يمكن أن تقلل من أداء الرادار وEO/IR بطرق مختلفة.
لمناقشة فيزياء الرادار، انظر دليل Midradar لاكتشاف القوارب الصغيرة في الضوضاء البحرية. تظل هذه الصفحة مركزة على بنية نظام الميناء الأوسع ولا تكرر ذلك التحليل.
الشكل 1. طبقات التغطية التوضيحية للميناء. هذا مفهوم للتخطيط، وليس توقعاً للتغطية بموقع محدد.
3. رادار المراقبة السطحية والرادار منخفض الارتفاع يقومان بمهام مختلفة
ينبغي أن يفصل وثيقة الشراء المفيدة بين متطلبات سطح الماء ومتطلبات الجو قبل اختيار المعدات. لا يثبت وصف المنتج بـ "الكشف عن الجو، البر والبحر" بمفرده أن رادارًا واحدًا سيحقق أداءً عمليًا متساويًا في المجالات الثلاثة.
| نقطة مقارنة |
رادار مراقبة السطح |
رادار ثلاثي الأبعاد منخفض الارتفاع |
| النطاق المستهدف الأساسي |
الوعاءات، الحِرَاب الصغيرة، المركبات والأفراد القريبون من السطح |
المركبات الجوية بدون طيار، الطيور والأهداف الأخرى منخفضة الارتفاع التي تتطلب معلومات عن الارتفاع |
| المخرج الرئيسي |
المدى، الاتجاه الأفقي، السرعة، الاتجاه المغناطيسي ومسار السطح المستقر |
الموقع ثلاثي الأبعاد، الارتفاع، السرعة والمسار الجوي |
| هندسة التغطية |
قطاعات أفقية طويلة؛ خط رؤية قريب من السطح |
سمت بالإضافة إلى تغطية ارتفاع كافية وسقف ارتفاع |
| عوامل التصميم المهمة |
تشويش البحر، الحد الأدنى للسرعة، إخفاء الساحل، أفق الرادار |
RCS، الارتفاع، التحليل الميكروي دوبلر أو ميزات التصنيف الأخرى، تداخل المباني والرافعات |
| الدور التشغيلي النموذجي |
المراقبة البحرية واسعة النطاق للمداخل والسواحل |
الوعي بمساحة الهواء منخفضة الارتفاع محليًا أو على مستوى المنشأة |
| فشل إذا تم تطبيقه بشكل خاطئ |
قد لا يتحول نطاق السفن الرائد إلى تغطية للطائرات بدون طيار |
قد يترك الرادار الموجه للطائرات بدون طيار قطاعات بحرية غير فعالة أو غير مكتملة |
لذلك يجب أن تعامل الهندسة المعمارية رادار مراقبة السطح و رادار المراقبة منخفض الارتفاع كطبقات مستشعر تكميلية. يمكن لمنصة مشتركة دمج نواتجها، لكن يجب أن تظل المتطلبات الفنية واضحة.
4. تحديد سلسلة الكشف الكاملة
يجب ألا يتوقف مطلب أمن الميناء عند "كشف الهدف" فقط. تحتوي السلسلة التشغيلية على خمس مراحل على الأقل، وأي فشل في أي مرحلة قد يمنع إصدار إنذار مفيد.
| مرحلة |
المعنى التشغيلي |
سؤال القبول |
| اكتشاف |
يتم إنتاج عائد يشبه الهدف. |
على أي مدى وتحت أي ظروف للهدف والتشويش؟ |
| بدء المسار |
يتم ربط الملاحظات المتكررة مع مسار. |
كم عدد الفحوصات وكم من الوقت يلزم؟ |
| تتبع مستقر |
يتم الحفاظ على الهوية والوضعية والسرعة والاتجاه والارتفاع. |
ما هو السلوك المسموح به لفقدان المسار وإعادة الحصول عليه؟ |
| التصنيف / التحقق |
يقوم النظام بتعيين فئة أو إشارات EO/IR للتأكيد البشري. |
هل يمكن للمشغلين التمييز بين التهديد والطُيور أو الأمواج أو حركة المرور أو النشاط المصرح به؟ |
| الإنذار والاستجابة |
تحول القواعد المسار المؤكد إلى حدث تشغيلي. |
أي منطقة أو اتجاه أو مسار أو سرعة أو جدول يtrigger التصعيد؟ |
| مبدأ المشتريات: المسار المستقر، توجيه الكاميرا، وتوصيل الإنذار عادةً ما تكون أكثر قيمة من مخطط واحد طويل المدى. يجب على الموردين ذكر المدى الذي تم اختباره والمعايير لكل مرحلة. |
5. بناء بنية مستشعرات متعددة الطبقات
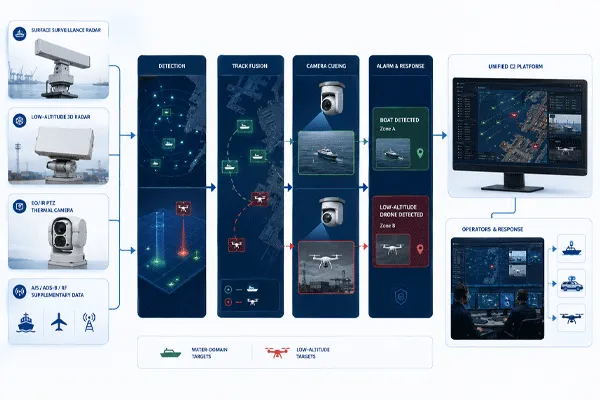
تحدد البنية الطبقية مهمة استشعار أساسية لكل مكون وتوضح كيفية دمج البيانات. قد تشمل تكوينات الميناء النموذجية العناصر التالية.
طبقة المراقبة البحرية الخارجية
يغطي رادار المراقبة السطحية طويل المدى قنوات الاقتراب، حدود المرسى، مداخل السدود البحرية وقطاعات مختارة في عرض البحر. يجب أن تحدد المتطلبات فئة الهدف، الطريق، أحوال البحر، السرعة الدنيا، وتوقع استمرارية المسار — وليس فقط المدى المجهز بالأجهزة.
الميناء الداخلي وطبقة الرصيف
قد تكون هناك حاجة إلى قطاع رادار سطحي ثانٍ أو تكوين رادار أكثر محلية حيث تمنع الرافعات، السفن الراسية، الجزر، الأرصفة أو السواحل المنحنية المستشعر الخارجي. يجب أن تعطي الطبقة الداخلية أولوية للمدى الأدنى، والدقة، وسلوك الهدف البطيء، والاستمرارية أثناء عبور حركة المرور.
طبقة المجال الجوي منخفض الارتفاع
يراقب رادار منخفض الارتفاع ثلاثي الأبعاد طرق اقتراب الطائرات بدون طيار المحتملة فوق الماء، وساحات اللوجستيات، وخزانات الوقود، والمباني الإدارية، والأرصفة المحظورة. يجب أن يأخذ التصميم في الاعتبار تغطية الارتفاع، وحجب الرافعات والمباني، وارتفاع الهدف، ومعدل التحديث، والقدرة على الحفاظ على المسارات أثناء المناورات.
طبقة التحقق EO/IR
توفر الكاميرات المرئية والحرارية أدلة تصنيف قد لا يوفرها الرادار وحده. يجب تقييم مواصفات الكاميرا مقابل حجم الهدف المطلوب، مجال الرؤية، الظروف الجوية، التثبيت، سرعة التدوير والإمالة، والوقت المتاح قبل وصول الهدف إلى المنطقة المحمية.
البيانات التعاونية والمكملة
يمكن أن تضيف بيانات AIS و ADS-B والكشف عن الترددات اللاسلكية والتحكم في الوصول سياقاً، لكن لا ينبغي اعتبارها بديلاً عن الاستشعار المستقل. قد تكون أجهزة الإرسال التعاونية غائبة أو معطلة أو غير صحيحة أو غير ذات صلة بالهدف قيد التحقيق.
منصة القيادة الموحدة
يجب أن تعرض المنصة المسارات الجوية والمائية والبرية على نفس المرجع المكاني، وتربط بين التقارير المكررة، وتتحكم في توجيه أجهزة الرصد EO/IR، وتطبق قواعد التنبيه، وتسجيل الأدلة، وعرض حالة صحية واضحة لكل حساس متصل.
عندما يشمل المشروع سير عمل مضاد للطائرات بدون طيار معتمد، استخدم الـ counter-UAV حل متكامل لمكافحة الطائرات بدون طيار كنظام مرجعي مجاور. يجب أن تظل وظائف الكشف والتحديد والاستجابة محددة بشكل منفصل في نطاق الأعمال التجارية.
الشكل 2. هيكلية مراقبة الموانئ متعددة الطبقات من المستشعرات إلى الاستجابة التشغيلية.
كيفية اكتشاف القوارب الصغيرة والطائرات المسيرة منخفضة التحليق في بيئات الموانئ المزدحمة
6. تغطية التصميم حسب المنطقة التشغيلية، وليس حسب نطاق المنتج
يجب أن يبدأ خطة التغطية بالمنطقة المحمية والمسارات المستهدفة. كمية الحساسات ومواقع تركيبها هي نتائج هذه الدراسة، وليست افتراضات ثابتة من كتيب بيانات المنتج.
| المنطقة |
منطقة للحماية |
متطلب تصميم أساسي |
خطر المنطقة العمياء النموذجي |
| أ — النهج الخارجي |
قنوات الاقتراب، حدود المرسى، المنطقة البحرية المحظورة |
تتبع السطح بعيد المدى، أفق الرادار، أداء حالة البحر |
تمويه السفن الكبيرة، الانحناء، الهياكل البحرية |
| ب — ميناء / مرسى |
الأرصفة، الحوض، قنوات الخدمة، فتحات الحاجز المائي |
المدى الأدنى، الأهداف البطيئة، فصل المسارات الكثيف |
السفن المرساة، الروافع، الاضطرابات المائية، تعدد المسارات |
| ج — الساحة / المحيط |
ساحة الحاويات، البوابات، مناطق الوقود، المستودعات |
مناطق التسلل الأرضي والتحقق بالفيديو |
أكوام الحاويات، الطرق، الآلات، الهياكل المؤقتة |
| D — المجال الجوي منخفض الارتفاع |
الواجهة المائية، الروافع، مباني التحكم، مناطق البضائع المقيدة |
تتبع الطائرات بدون طيار ثلاثية الأبعاد، تغطية الارتفاع، التوجيه السريع |
ظل رافعة، أسطح المنازل، الطائرات بدون طيار المصرح بها، الطيور |
ينبغي أن يسجل مسح الموقع:
- إحداثيات الرادار والكاميرا، ارتفاعات التركيب والحدود الهيكلية؛
- التضاريس، الساحل، الرصيف، السفينة، الرافعة وتغطية أكوام الحاويات؛
- مناطق العمى في المجال القريب والتداخل المطلوب بين الحساسات؛
- الارتفاع المستهدف والمسار عند مسافات متعددة؛
- الطاقة، الألياف، الشبكة، التأريض، الصواعق، التآكل والوصول للصيانة؛
- تكوينات مينائية مؤقتة، بما في ذلك الروافع المتنقلة، والحاويات المكدسة، والزوار من السفن الكبيرة؛
- زمن الاستجابة المسموح به من أول مسار تشغيلي إلى التأكيد البصري.
بالنسبة للحدود البرية والمائية، توفر صفحات حماية المحيط والحدود والمراقبة الساحلية سياق التطبيقات المجاورة، لكن يجب أن يظل هذا المقال مركزًا على التكامل متعدد المجالات المتعلق بالموانئ.
7. يجب أن يكون توجيه الرادار إلى الكاميرا مصممًا هندسيًا، وليس مفترضًا
قد يعني البيان بأن الرادار "يدعم ربط PTZ" فقط أنه يمكن تصدير الإحداثيات. يتطلب التوجيه التلقائي الموثوق سلسلة كاملة من البيانات والمعايرة.
| عنصر التكامل |
ما الذي يجب تحديده |
| مرجع الإحداثيات |
يجب أن تكون خطوط العرض/خطوط الطول، والشبكة المحلية، ومرجع الارتفاع، وإسقاط الخريطة متسقة. |
| مزامنة الوقت |
يجب أن تكون الطوابع الزمنية للرادار والكاميرا والخادم والمنصة متوافقة بشكل كاف للتنبؤ بالأهداف المتحركة. |
| تتبع الهوية |
يجب على المنصة الحفاظ على معرفات المسارات وإدارة المسارات المكررة أو المدمجة عبر المستشعرات. |
| الكمون والتنبؤ |
يجب أن تأخذ حسابات الإشارة في الاعتبار معدل تحديث المستشعر، وتأخير الشبكة، وتسارع PTZ، وحركة الهدف. |
| معايرة تبصير |
يجب معايرة إحداثيات الرادار، ومحور الكاميرا البصري، واتجاه السارية، ونموذج التضاريس في الموقع. |
| مجال الرؤية وتسليم الخدمة |
يجب أن تصل الكاميرا بميدان رؤية كافٍ لاكتساب الهدف قبل التكبير أو التسليم بين الوحدات. |
| اختبار القبول |
يجب قياس خطأ الإشارات، ووقت الاكتساب، واحتفاظ الهدف، واستعادة الفشل، وليس وصفها نوعياً. |
يجب أن يحدد اقتراح النظام ما إذا كان المورد يقدم واجهة برمجة تطبيقات (API)، أو برنامج تشغيل كاميرا، أو سير عمل مُكوَّن، أو نظامًا مُنجزًا بالكامل نظام دمج الرادار والرؤيةهذه ليست نطاقات تجارية متكافئة.
8. إدارة الإنذارات الكاذبة حسب النطاق والمنطقة
نادراً ما يكون إعداد الحساسية العالمي الواحد مناسبًا لأي منفذ. يجب أن يجمع التحكم في الإنذارات الكاذبة بين معالجة المستشعرات والقواعد المدركة للموقع وسير عمل المشغل.
| نطاق |
مصدر الإزعاج الشائع |
نهج التحكم |
| سطح الماء |
الأمواج، خلايا المطر، المياهات، الطوافات، الحطام العائم |
خرائط الفوضى التكيفية، مرشحات السرعة / الطريق، مستويات الحد الخاصة بالمناطق، التأكيد متعدد الفحص |
| بنية الميناء التحتية |
الرافعات، الآلات الدوارة، الرافعات المتحركة، انعكاسات السفن الكبيرة |
أقنعة الاستبعاد، الخرائط الهيكلية، قواعد جودة المسار وإعادة الضبط الدورية |
| محيط الأرض |
حركة المرور على الطرق، العمال المخولون، الغطاء النباتي، معدات التحميل |
الأسوار الافتراضية، الجداول الزمنية، قواعد الاتجاه وسياق التحكم في الوصول |
| المجال الجوي منخفض الارتفاع |
الطيور، الطائرات بدون طيار المصرح بها، الانعكاسات الأرضية، الطقس |
ميزات مسار ثلاثي الأبعاد، دعم التصنيف، التحقق من EO/IR وقوائم الطيران المصرح به |
يجب ألا يتم تحقيق معدل إنذارات مزعجة منخفض عن طريق رفع العتبات حتى تختفي الأهداف الضعيفة. يجب أن يقيس اختبار القبول كل من الاكتشافات الفائتة والإنذارات المزعجة أثناء عمليات الميناء التمثيلية.
كيفية اكتشاف القوارب الصغيرة والطائرات المسيرة منخفضة التحليق في بيئات الموانئ المزدحمة
9. مثال على منطق تكوين Midradar
| ملاحظة التكوين الجدول التالي هو مثال لتخطيط المنتج، وليس تصميمًا نهائيًا للموقع أو ضمانًا للأداء. يتطلب الاختيار النهائي تحديد الهدف، ورسم التغطية، ومسح الموقع، ونطاق التكامل، ومعايير القبول. |
| الحاجة التشغيلية |
عنصر المرشح Midradar |
الدور الرئيسي |
يجب على المشتري التحقق |
| المدخل البحري الواسع / القطاع الساحلي |
رادار مراقبة سطح MR-RDG50K |
طبقة المراقبة السطحية والساحلية بعيدة المدى |
تأكيد عنوان URL الدائم للمنتج القانوني قبل النشر؛ التحقق من نطاق الهدف والهندسة القطاعية. |
| ميناء أو رصيف أو قطاع ساحلي متوسط المدى |
رادار مراقبة سطح MR-RDG20K |
السفن السطحية، الزوارق الصغيرة والأهداف المتحركة على الأرض/الماء |
راجع الحد الأدنى للنطاق، وخريطة العوائق، وظروف الهدف البطيء، والتداخل، ومكان الكاميرا. |
| المجال الجوي المحلي منخفض الارتفاع حول أصول الميناء |
نموذج الرادار المراقبة منخفض الارتفاع المعتمد حاليًا (مرشح MR-RDV05K؛ يتطلب التحقق في يوم الإصدار) |
كشف وتتبع الأجسام ثلاثية الأبعاد للطائرات الصغيرة بدون طيار والأهداف منخفضة الارتفاع الأخرى |
لا تنشر أو تربط نموذجًا حتى تكون صفحة المنتج باللغة الإنجليزية والمواصفات المعتمدة متاحة. تحقق من RCS المستهدف، والارتفاع، والعوائق، وحدّث المتطلبات. |
| التحقق البصري والأدلة |
كاميرا أمان حرارية عالية المدى MR-HTVC6511-2132 |
تأكيد الهدف نهارًا/ليلاً، التوجيه المرتبط بالرادار وتتبع PTZ |
تأكيد متطلبات DRI الحرارية والمرئية، اختيار العدسة، سرعة PTZ، التثبيت، الحماية من التآكل البحري، البروتوكولات ونطاق المعايرة. |
| صورة تشغيلية موحدة |
دمج الرادار والرؤية / منصة C2 |
عرض المسار، التوجيه، قواعد الإنذار، الأدلة وصحة الجهاز |
حدد واجهات برمجة التطبيقات، نموذج الترخيص، الأمن السيبراني، أدوار المستخدمين، التسجيل، ومسؤولية التكامل مع الأطراف الثالثة. |
10. تعريف حدود التكامل والأمن السيبراني
يجب أن يحدد اقتراح مراقبة الميناء أي طرف يزود شبكة المستشعرات، والخوادم، ومصدر الوقت، وإدارة الفيديو، ونظم المعلومات الجغرافية (GIS)، وضوابط الأمن السيبراني، وواجهات التكامل مع منصة القيادة القائمة. توافق البروتوكول ليس هو نفس الاندماج الكامل. يجب أن ينص العقد على ملكية البيانات، وأدوار المستخدمين، والمصادقة، والتشفير، والتسجيل، ونسخ النسخة الاحتياطية للتكوين، ومسؤولية تحديث البرمجيات، وإجراءات الاسترداد من فشل المستشعر أو رابط الشبكة.
تتطلب وثائق واجهة محكمة وعرض توضيحي شامل باستخدام الرادار المقترح، وحمولة EO/IR، وبرمجيات القيادة والمنصة الخارجية. يجب على الاختبار التحقق من تحويل الإحداثيات، والطوابع الزمنية، وهوية المسار، وتعيين الإنذارات، وتسليم الفيديو، وإقرار المشغلين ضمن ظروف الكمون وعرض النطاق الترددي الواقعية.
11. استخدم اختبار قبول الموقع الخاص بالمنفذ
يجب أن تختبر عملية قبول الموقع السلسلة التشغيلية الكاملة بدلاً من تشغيل المستشعر بشكل منفصل. حدد سيناريوهات ممثلة للقوارب والطائرات بدون طيار والمركبات والأفراد؛ طرق الاقتراب؛ حالة البحر وسجلات الطقس؛ معايير الكشف والتتبع المستقر؛ فترات مراقبة الإنذارات المزعجة؛ توجيه الكاميرا؛ تسجيل الأحداث؛ الانتقال الاحتياطي؛ وسير عمل المشغلين. سجل المسارات الخام، والفيديو، والطوابع الزمنية، وملفات التكوين، والاستثناءات بحيث تكون النتيجة قابلة للتدقيق.
أخطاء شائعة في تصميم مراقبة الموانئ
- استخدام رقم المدى الأقصى الواحد للقوارب الصغيرة والسفن الكبيرة والطائرات بدون طيار دون تعريف أهداف منفصلة.
- بافتراض أن رادارًا بحريًا يوفر تلقائيًا بيانات موثوقة عن الارتفاع والتصنيف لطائرات UAV منخفضة الطيران.
- وضع جميع المستشعرات على عمود واحد دون مراجعة التغطية المتبادلة، الاهتزاز، الوصول للصيانة، وهندسة الكاميرا.
- تجاهل العوائق المؤقتة التي تُنشأ بواسطة أكوام الحاويات والرافعات والسفن الكبيرة الزائرة.
- معاملة اكتشاف AIS أو ADS-B أو RF كبديل كامل للرادار المستقل واستشعار EO/IR.
- Accepting “دعم الربط PTZبدون نطاق اختبار للاندماج والمعايرة والإشارة.
- اختبار الأهداف واحدًا تلو الآخر في ظروف هادئة مع تجاهل عمليات المنفذ العادية الكثيفة.
- مقارنة أسعار المعدات بدون الخوادم، والبرمجيات، والتراخيص، والأعمال المدنية، والتشغيل، ودعم دورة الحياة.
الخاتمة
كشف القوارب الصغيرة والطائرات بدون طيار منخفضة التحليق في الميناء ليس مشكلة اختيار رادار واحد. إنه مشكلة تغطية ودمج وسير عمل تشغيلي عبر الماء واليابسة والهواء.
تصميم قابل للدفاع يفصل بين مهام الاستشعار السطحي والجوي، ويستخدم EO/IR للتحقق البصري، ويجمع المسارات في منصة موحدة، ويسيطر على الإنذارات الكاذبة حسب المنطقة ويحقق سلسلة كاملة من خلال اختبار قبول الموقع الخاص بالميناءيعتمد التكوين الصحيح على الهدف، هندسة الموقع، ارتفاع التثبيت، زمن الاستجابة وحدود التكامل - وليس على أكبر رقم مطبوع في ورقة البيانات.
طلب مراجعة تغطية المنافذ والتكامل
يمكن لشركة ميدرادار إعداد أساس التكوين الأولي للموانئ ومحطات الحاويات والمرافق الساحلية والبنى التحتية البحرية. قدم:
- خريطة الموقع أو الإحداثيات وحدود المنطقة المحمية
- أنواع الأهداف، الأحجام أو مراجع RCS والمسارات المتوقعة
- الوقت اللازم للتحذير وسير عمل الاستجابة
- رادار موجود، AIS، كاميرات، VMS، PSIM أو واجهات VTS
- نقاط تركيب المستشعر والكاميرا المحتملة
- البيئية، التآكل، قيود الطاقة والشبكة
- توقعات اختبار القبول وجدول المشروع
يمكن استخدام الناتج لمقارنة أعداد المستشعرات وافتراضات التغطية ونطاق التكامل ومسؤوليات القبول وفق أسس متسقة. تواصل مع Midradar لمراجعة المشروع.
الأسئلة الشائعة
هل يمكن لرادار واحد اكتشاف كل من القوارب الصغيرة والطائرات بدون طيار في الميناء؟
يمكن لبعض الرادارات الإبلاغ عن الأهداف في أكثر من مجال واحد، لكن لا ينبغي افتراض أن منتجًا واحدًا يوفر تغطية تشغيلية متساوية للقوارب والطائرات المسيّرة منخفضة الارتفاع. يجب على المشترين التحقق من مدى الهدف المحدد، وتغطية الارتفاع، ومخرجات الارتفاع، وظروف التشويش، ومعايير التتبع لكل مجال.
لماذا يُطلب في كثير من الأحيان رادار منخفض الارتفاع منفصل؟
يوفر الرادار منخفض الارتفاع تتبعًا جويًا ثلاثي الأبعاد، بما في ذلك الارتفاع وتغطية كافية للارتفاع. هذه المخرجات مهمة للحفاظ على مسارات الطائرات بدون طيار وتوجيه الكاميرات حول الروافع والمباني وغيرها من العوائق الرأسية.
هل AIS كافٍ لاكتشاف القوارب غير المصرح بها؟
لا. AIS يضيف معلومات مفيدة عن الهوية التعاونية والرحلات، لكنه لا يكتشف بشكل مستقل الطائرات غير التعاونية أو غير المسجلة أو التي تبلغ تقاريرها بشكل خاطئ أو صغيرة جدًا لحمل المرسل المطلوب.
كيف ينبغي لميناء أن يقلل الإنذارات الكاذبة الناجمة عن الأمواج والطيور؟
استخدم المعالجة الخاصة بالمجال وقواعد المنطقة، ثم تحقق من الأهداف من خلال سلوك التتبع وEO/IR. يجب أن يقيس اختبار القبول الإنذارات المزعجة والكشف الفائت معًا حتى لا يتم تقليل الحساسية ببساطة لجعل عدد الإنذارات يبدو أفضل.
كم وحدة رادار يحتاج إليها الميناء؟
يعتمد العدد على شكل الساحل، وهياكل الموانئ، والمسارات المستهدفة، وارتفاعات التركيب، والتكرار، وتحمل مناطق الظل. هناك حاجة إلى رسم تغطية مخصص للموقع قبل تحديد عدد المستشعرات.


 11:24