لقطة المشروع
| البند |
التفاصيل |
| الصناعة |
الطيران المدني / عمليات المطار |
| المنطقة |
شمال شرق آسيا |
| البيئة |
مطار مركزي ساحلي في منطقة تشهد نشاطًا كبيرًا للطيور، ويقع بالقرب من الأراضي الرطبة المحمية وموائل مصبات الأنهار على طول طريق الهجرة الرئيسي |
| التحدي الأساسي |
لا يوجد كشف فوري للطيور أثناء الليل أو في الأحوال الجوية السيئة؛ لا يوجد نطاق للإنذار المبكر؛ لا توجد بيانات الكميات القطيع |
| تم نشر الرادار |
2 × رادار مراقبة منخفض الارتفاع MR-RDT10K |
| تم نشر الكاميرا |
7 × MR-HTVC12035-2132 كاميرا حرارية PTZ طويلة المدى |
| منصة |
منصة موحدة لإدارة مخاطر الطيور - عرض نظم المعلومات الجغرافية (GIS)، وتقسيم مناطق المخاطر، والتنبيهات الآلية، والتشغيل، والإحصائيات، وواجهة ميدانية للكمبيوتر اللوحي |
| مدة المشروع |
24 شهرًا (12 شهرًا من البناء + 12 شهرًا من التحسين الموسمي) (24 m; 12 m) |
| النتيجة الرئيسية |
مراقبة الطيور في جميع الأحوال الجوية على مدار الساعة طوال أيام الأسبوع في جميع مناطق المدرج مع تصنيف تلقائي للمخاطر وإرسال الفريق الميداني في الوقت الفعلي (24; 7) |
الخلفية
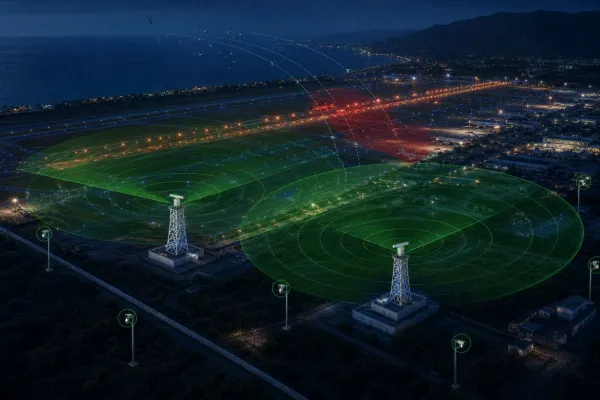
تمثل اصطدامات الطيور أحد أكثر مخاطر سلامة الطيران الموثقة باستمرار، والتي تم الاعتراف بها كأحد الاهتمامات ذات الأولوية من قبل منظمة الطيران المدني الدولي وإدارة الطيران الفيدرالية والوكالة الأوروبية لسلامة الطيران. يعد هذا المطار مركزًا دوليًا رئيسيًا يقع في منطقة ساحلية في شمال شرق آسيا ويشهد نشاطًا كبيرًا للطيور على مدار العام. تقع موائل الأراضي الرطبة ومصبات الأنهار المحمية في المنطقة المحيطة على بعد بضعة كيلومترات من نظام المدرج، مما يخلق تعرضًا مستدامًا يشتد أثناء الهجرة الموسمية عندما تتزامن تحركات الطيور واسعة النطاق في كثير من الأحيان مع ذروة عمليات الطيران.
اعتمدت إدارة الطيور الحالية في المطار على الدوريات الأرضية ومراقبة الأبراج والاستجابة التفاعلية بمجرد رصد الطيور بالفعل. هناك أربعة قيود جعلت هذا النهج غير مناسب على نحو متزايد مع نمو حجم الحركة الجوية:
· لا توجد تغطية ليلية أو رؤية منخفضة: لا يمكن للمراقبة المرئية تتبع حركة الطيور في الظلام أو الضباب أو المطر - وهي الظروف التي تستمر خلال عمليات الطيران العادية
· نطاق تحذير غير كافٍ: بحلول الوقت الذي تم فيه اكتشاف الطيور بصريًا بالقرب من مدارج الطائرات، كانت المهلة اللازمة للتشتيت في كثير من الأحيان قصيرة جدًا قبل أن تصل الطائرة إلى مسار الاقتراب أو المغادرة
· لا يوجد تقدير كمي للقطيع: لم يكن لدى المشغلين طريقة منهجية لقياس كثافة القطيع، أو توزيع الارتفاع، أو مسار الحركة، مما يجعل تقييم المخاطر ذاتيًا ويعتمد على التحول
· لا توجد بيانات للتدخل في الموائل: بدون سجلات المراقبة المستمرة، كان المطار يفتقر إلى قاعدة الأدلة لاستهداف أعمال الحد من جاذبة الطيور حول المحيط
كانت حوادث اصطدام الطيور تتجه نحو الارتفاع، مما ساهم في تلف الطائرات والصيانة غير المجدولة والتأخير التشغيلي. التحول إلى أ نظام الكشف القائم على الرادار، ودمج أجهزة الاستشعار تم تحديد أنه ضروري لتلبية المتطلبات التشغيلية والتزامات سلامة الطيران المدني المتوافقة مع وثيقة منظمة الطيران المدني الدولي رقم 9137.
كيف يعمل النظام
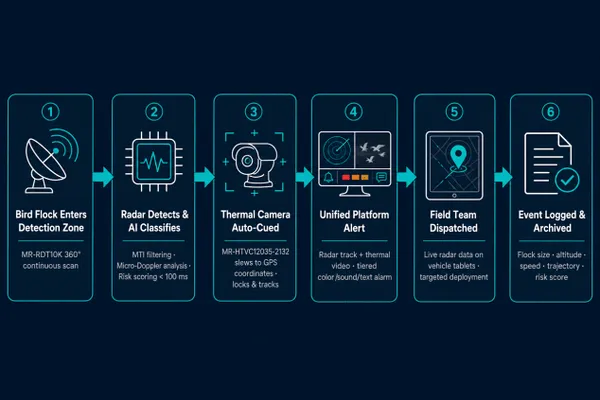
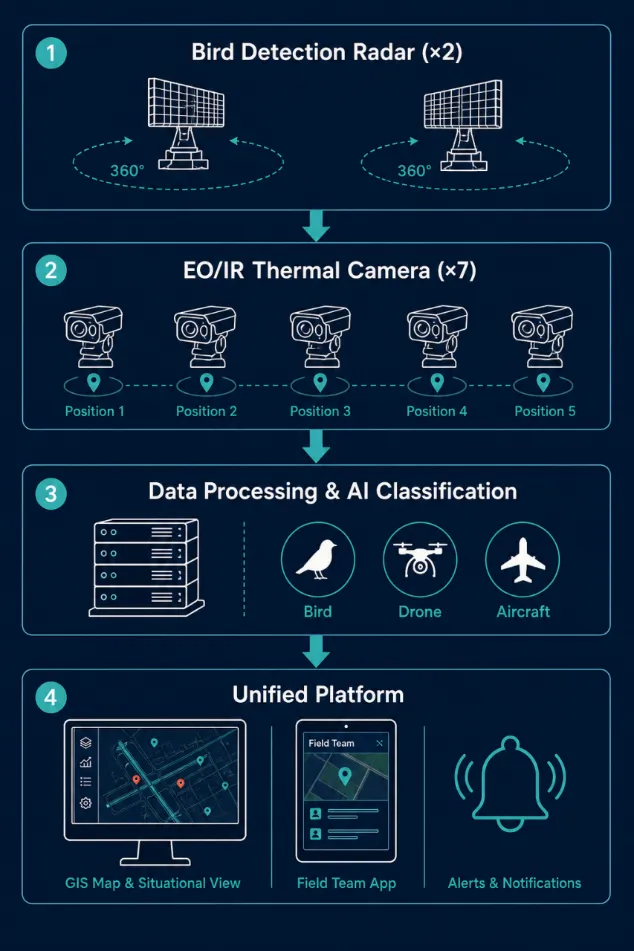
يتبع النظام المنشور سير عمل الكشف → التتبع والتصنيف → التنبيه والاستجابة. يوفر راداران MR-RDT10K تغطية مستمرة للمجال الجوي بزاوية 360 درجة. عندما يتم اكتشاف هدف طائر وتصنيفه، تقوم المنصة تلقائيًا بإرسال إشارة إلى أقرب كاميرا حرارية MR-HTVC12035-2132 للتحقق البصري، وتطلق تنبيهات متدرجة في غرفة التحكم، وتدفع في الوقت نفسه بيانات المسار المباشر إلى أجهزة الكمبيوتر اللوحية للفريق الميداني – المصممة لاستجابة شاملة أقل من 100 مللي ثانية من الكشف إلى إرسال التنبيه. (360°; 100 m)
الحل
تم تركيب وحدتين MR-RDT10K على هياكل دعم قابلة للكسر بطول 10 أمتار موضوعة للتغطية المتداخلة عبر بيئة المدرج بالكامل والمجال الجوي المحيط على ارتفاعات منخفضة. باستخدام المسح الميكانيكي للسمت وتكوين الشعاع الرقمي للارتفاع (DBF)، تم تصميم MR-RDT10K لتوفير مراقبة مستمرة بزاوية 360 درجة بغض النظر عن الإضاءة أو الطقس. (360°)
| معامل |
المواصفات |
| تغطية السمت |
360 درجة متواصلة (360°) |
| تغطية الارتفاع |
-5 درجة إلى +60 درجة (5°; 60°) |
| أقصى ارتفاع للكشف |
3000 م (3,000 m) |
| نطاق الكشف (RCS 1 متر مربع / فئة قطيع الطيور) (1 m) |
3.5 كم – 20 كم (3.5 km; 20 km) |
| نطاق الكشف (RCS 0.01 متر مربع / هدف صغير) (0.01 m) |
1.5 كم – 10 كم (1.5 km; 10 km) |
| نطاق السرعة المستهدفة |
1 م/ث – 150 م/ث (1 m; 150 m) |
| دقة النطاق (RMS) |
≥ 5 م (5 m) |
| دقة السرعة (RMS) |
≥ 0.5 م/ث (0.5 m) |
| الدقة الزاوية (AZ/EL، RMS) |
0.3 درجة – 0.4 درجة (0.3°; 0.4°) |
| سعة المسار المتزامن |
≥ 200 مسارًا |
| الاستجابة الشاملة (هدف التصميم) |
< 100 ms |
| درجة حرارة التشغيل |
-40 درجة مئوية إلى +55 درجة مئوية |
| حماية الدخول |
IP66 |
تعمل خوارزميات MTI/GMTI على منع الفوضى الأرضية والبحرية، مما يتيح اكتشافًا موثوقًا للأهداف بطيئة الحركة ومنخفضة RCS، بما في ذلك الطيور الكبيرة الفردية والأسراب الصغيرة التي يمكن إخفاؤها في ارتدادات رادار المراقبة التقليدية. يوفر محرك التصنيف MR-RDT10K AI تمييزًا متعدد الفئات للأهداف عبر أسراب الطيور والطيور الفردية والطائرات بدون طيار (UAVs/UAV) والطائرات في الوقت الفعلي. تعمل طبقة التعرف على ميزات Micro-Doppler على تمييز أصداء الطائرات بدون طيار (UAVs/UAV) التي يحركها الدوار عن أصداء الطيور التي ترفرف بأجنحة بيولوجية عند مستوى معالجة الإشارة، مما يقلل بشكل كبير من الإنذارات المزعجة من الأهداف الجوية غير الطيور.
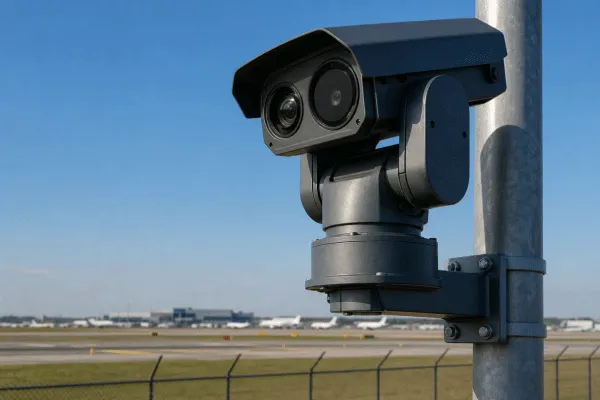
يتم نشر سبع وحدات كاميرا حرارية PTZ MR-HTVC12035-2132 في خمس نقاط تركيب: ثلاثة مواقع قطبية على مستوى الأرض، وثلاثة مواقع على سطح المبنى، وموقع برج مرتفع واحد يوفر تغطية موسعة على ممرات نهج الهجرة الأكثر نشاطًا.
| معامل |
المواصفات |
| نطاق الكشف (مركبة / إنسان) |
21 كم / 9 كم (21 km; 9 km) |
| المستشعر الحراري |
VOx غير مبرد، بدقة تصل إلى 1280×1024 |
| الاستجابة الطيفية |
7.5 ميكرومتر - 14 ميكرومتر |
| NETD |
45 م ك (45 m) |
| عدسة حرارية |
25 ملم - 325 ملم، 13× تكبير مستمر، تركيز تلقائي (25 m; 325 m) |
| كاميرا مرئية |
2.1 ميجابكسل، 1/1.8 بوصة CMOS (2.1 MP) |
| عدسة مرئية |
4.3 ملم – 141 ملم، تقريب بصري 30× (4.3 m; 141 m) |
| الحد الأدنى من الإضاءة |
0.0002 لوكس |
| PTZ بان |
0°–360° متواصل |
| درجة حرارة التشغيل |
-35 درجة مئوية إلى +60 درجة مئوية |
| مستوى الحماية |
IP66، طلاء ثلاثي المقاومة |
توفر القناة الحرارية تصويرًا موثوقًا للهدف في الظلام الدامس والمطر والضباب والإضاءة الخلفية الشمسية المباشرة – وهي الظروف التي تؤدي إلى تدهور كاميرات الضوء المرئي على وجه التحديد عندما تكون القطعان المهاجرة أكثر نشاطًا. بفضل نطاق الكشف عن المركبات الذي يبلغ 21 كم ومدى التعرف على النطاق البشري الذي يبلغ 9 كم، يظل التحقق الحراري فعالاً قبل دخول الطيور إلى المدرج الحرج. يتم تشغيل إشارة الكاميرا بشكل آلي بالكامل عبر واجهة الربط الإلكترونية الضوئية الخاصة بـ Midradar – حيث تنتقل أقرب وحدة إلى إحداثيات نظام تحديد المواقع العالمي (GPS) للهدف، ويتم قفلها، وتبدأ في التتبع دون الحاجة إلى التحكم اليدوي. (21 km; 9 km)
المنصة الموحدة لإدارة مخاطر الطيور
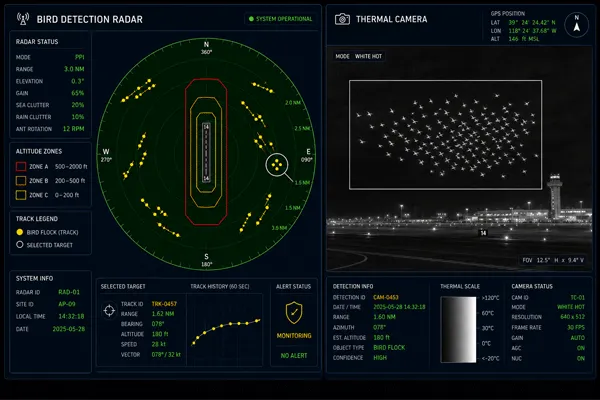
توفر المنصة المتكاملة القدرة التشغيلية الكاملة المحددة لها منع إضراب الطيور في المطار:
· عرض موقفي موحد: مسارات الرادار والفيديو الحراري والمرئي وحركة الطائرات (تكامل MLAT) وتراكبات منطقة المخاطر على واجهة مشغل واحدة قائمة على نظام المعلومات الجغرافية (GIS)
· إدارة منطقة المخاطر: يتم تقسيم أجزاء المدرج وممرات الاقتراب إلى مستويات أفقية وأخرى تعتمد على الارتفاع، ولكل منها حدود تنبيه مستقلة قابلة للتكوين
· تسجيل بيانات الهدف: يتم تسجيل كل حدث يتم تتبعه باستخدام إحداثيات نظام تحديد المواقع العالمي (GPS) والارتفاع والمدى والسرعة والعنوان وتقدير حجم القطيع وتصنيف التصنيف
· تسجيل مخاطر الطيور: حساب مؤشر المخاطر في الوقت الفعلي الذي يدمج حجم القطيع والسرعة والارتفاع والمسار والقرب من مناطق المدرج النشطة
· تشغيل المسار وإحصائياته: بيانات المسار التاريخية الكاملة التي يمكن الاستعلام عنها حسب المنطقة والوقت ونوع الهدف؛ إعداد التقارير الآلية للتوثيق التنظيمي وإدارة الموائل
· الواجهة الميدانية للأجهزة اللوحية: عرض مسار الرادار المباشر على الأجهزة اللوحية المثبتة على المركبات لفرق دورية مراقبة الطيور - مما يتيح التوزيع المستهدف دون الترحيل الصوتي من مركز التحكم
· تكرار النظام: خوادم معالجة متكررة وبنية شبكية مرنة مصممة للتخلص من نقاط الفشل الفردية
· جاهز للتكامل: واجهات مفتوحة لمنصات ATIS وMLAT وUAM وأنظمة المستجيبات المضادة للطائرات بدون طيار
بنية النظام
أبرز النشر
تصميم الهياكل القابلة للكسر والامتثال: تتطلب هياكل الدعم MR-RDT10K حسابات الحمل الهيكلي، وتحليل الاصطدام، والتحقق من الثبات الأرضي قبل التثبيت، بالتنسيق مع هيئة المطار والهيئة التنظيمية للطيران المدني وفقًا للوائح سلامة الطيران الخاصة بالإنشاءات القابلة للكسر.
التثبيت ليلاً فقط: تم إجراء التكامل مع البنية التحتية للاتصالات الحية بالمطار خلال نوافذ الصيانة الليلية عبر جدول زمني متعدد الأشهر، مما يتطلب التنسيق بين مراقبة الحركة الجوية وإدارة المرافق وفريق التثبيت لحماية استمرارية عمليات الطيران.
تنسيق الترددات اللاسلكية في بيئة متعددة الرادارات: مع تشغيل رادار الاقتراب ورادار الحركة السطحية ورادار الطقس في الموقع، تطلب تخصيص التردد لـ MR-RDT10K محاكاة كاملة للموجات الراديوية ومسح بيئة الترددات اللاسلكية أثناء التصميم التفصيلي، يليه ترخيص تردد وطني رسمي.
التحسين الموسمي لمدة 12 شهرًا: بعد تسليم البناء، قامت مرحلة تحسين مخصصة بمعايرة عتبات حساسية MR-RDT10K، وتعديل معلمات التنبيه لمنطقة الخطر، وتحسين أداء تصنيف الذكاء الاصطناعي (AI) باستخدام دورة موسمية كاملة لنشاط الطيور الفعلي المرصود - مع الأخذ في الاعتبار تكوين الأنواع المحلية، وتوقيت الهجرة، وتباين حجم القطيع، والجدول التشغيلي للمطار.
النتائج
بعد التشغيل والتحسين، انتقل المطار من المراقبة المرئية التفاعلية إلى إدارة مخاطر الطيور الاستباقية المستندة إلى البيانات عبر جميع ساعات التشغيل والظروف الجوية. تم تحقيق التحسينات التشغيلية التالية وتأكيدها خلال مرحلة التحسين:
· تغطية مستمرة للمدرج في جميع الأحوال الجوية: توفر طبقة الرادار إمكانية الكشف أثناء الليل وفي ظروف الرؤية المنخفضة التي لم تكن خاضعة للمراقبة من قبل، وتغطي جميع ساعات التشغيل دون موظفين إضافيين
· نطاق إنذار مبكر ممتد: يتم الآن تتبع نشاط الطيور في النطاق قبل أن تقترب القطعان من المدرج الحرج، مما يمنح الفرق الميدانية مهلة زمنية لنشر تدابير التشتيت قبل حركة الطائرات - وهو تحول أساسي عن النموذج التفاعلي السابق
· سير عمل التنبيهات المتدرج والمتسق: تحل التنبيهات المتدرجة الآلية محل المشاهدات المرئية غير المصنفة، مما يتيح اتخاذ قرارات استجابة موحدة عبر جميع التحولات والظروف الجوية
· توثيق منظم لكل حادث: يتم تسجيل كل حدث يتم تتبعه باستخدام تقدير حجم القطيع والارتفاع والسرعة والمسار ودرجة المخاطر - مما يوفر سجل الحادث الموضوعي الذي لا يمكن للمراقبة اليدوية إنتاجه
· نشر الفريق الميداني المستهدف: يتم توجيه مركبات دورية مراقبة الطيور بواسطة بيانات الرادار الحية إلى مواقع التهديد النشطة بدلاً من تشغيل مسارات الدوريات الثابتة
· قاعدة بيانات نشاط الطيور الموسمية: أنتجت فترة التحسين التي تبلغ 12 شهرًا سجلاً مكانيًا وزمانيًا مستمرًا لنشاط الطيور، مما يمنح هيئة المطار أساسًا للبيانات لقرارات إدارة الموائل حول محيط المطار
ملاحظة: تخضع المقاييس الكمية، بما في ذلك خفض معدل الإضرابات ومعدلات الإنذارات الكاذبة على مستوى النظام، لمراجعة مستمرة من قبل هيئة المطار ومتطلبات السرية. سيتم تحديث أرقام الأداء التشغيلي عند الحصول على الترخيص.
الأسئلة المتداولة
لماذا يعد الرادار مطلوبًا؟ هل تستطيع الكاميرات الحرارية التعامل مع اكتشاف الطيور في المطار بمفردها؟
تعتبر الكاميرات الحرارية فعالة للغاية للتحقق البصري وتحديد الهوية من مسافة قريبة، ولكنها لا تستطيع توفير كشف واسع النطاق وحجمي وفي جميع الأحوال الجوية على نطاق المطار. تم تصميم MR-RDT10K لمسح دائرة نصف قطرها عدة كيلومترات بشكل مستمر في ظلام دامس أو ظروف انعدام الرؤية - وهي البيئات التي يواجه فيها أي نظام قائم على الكاميرا قيودًا مادية أساسية. يعد قياس كثافة القطيع، ورسم خرائط توزيع الارتفاع، والتتبع المتزامن لمئات الأهداف عبر كامل المجال الجوي للمطار من وظائف الرادار. يعد الجمع بين الكشف الراداري والتحقق من الكاميرا الحرارية هو المعيار المقبول لأنظمة منع اصطدام الطيور بالمطارات الاحترافية.
كيف يميز MR-RDT10K الطيور عن الطائرات والطائرات بدون طيار في وقت واحد؟
يوفر محرك التصنيف MR-RDT10K AI تمييزًا متعدد الفئات للأهداف عبر أسراب الطيور والطيور الفردية والطائرات بدون طيار (UAVs/UAV) والطائرات من جهاز استشعار واحد. يميز التعرف على ميزة Micro-Doppler أيضًا أصداء الطائرات بدون طيار (UAVs/UAV) التي يحركها الدوار عن أصداء الطيور التي ترفرف أجنحتها البيولوجية عند مستوى معالجة الإشارة. يمكن عرض بيانات حركة الطائرات من البنية التحتية لـ MLAT الحالية على الشاشة من أجل التعرف على الصورة الجوية وإيقاف تشغيلها عن طريق اختيار المشغل. تم تصميم هذا النهج متعدد الطبقات لتقليل التنبيهات الكاذبة الصادرة عن الأهداف الجوية غير الطيور أثناء عمليات المطار العادية.
كيف تتم معايرة حدود التنبيه لتجنب الإنذارات المزعجة؟
تقوم مرحلة التحسين التي تبلغ مدتها 12 شهرًا بمعايرة جميع معلمات التنبيه باستخدام دورة موسمية كاملة واحدة من بيانات نشاط الطيور الفعلية في المطار المحدد - تكوين الأنواع المحلية، وأحجام القطيع النموذجية، وتوقيت الهجرة، والجداول التشغيلية للمدرج النشط. وينتج عن ذلك تكوين إنذار خاص بالموقع بدلاً من إعدادات المصنع الافتراضية العامة، مما يسمح للنظام بموازنة حساسية الكشف مقابل معدل إنذار الإزعاج لبيئة التشغيل المحددة.
هل يمكن للنظام الاتصال بمعدات تشتيت الطيور الموجودة والمنصات المستقبلية المضادة للطائرات بدون طيار؟
نعم. تدعم واجهات Midradar القياسية الاتصال بأجهزة تشتيت الصوت والليزر والألعاب النارية، مما يسمح بتشغيل المعدات الموجودة تلقائيًا بناءً على نشاط الطيور الذي يكتشفه الرادار. توفر المنصة أيضًا واجهات تكامل مفتوحة لمنصات ATIS ومنصات تشغيل UAM وأنظمة المؤثرات المضادة للطائرات بدون طيار – مما يجعل الاستثمار في الكشف عن الطيور متوافقًا هندسيًا مع خريطة الطريق الأوسع لإدارة المجال الجوي منخفض الارتفاع في المطار.


