وو كانغ | اختصاصي أنظمة الرادار | نُشر في سبتمبر 2026
تتوفر رادارات أمن المحيط ببنيتين أساسيتين: أنظمة تعتمد على الرادار وحده وتُخرج بيانات مسار لتُتخذ استجابة منفصلة، وأنظمة تدمج الرادار والرؤية وتوجّه الكاميرا تلقائيًا للتحقق مما اكتشفه الرادار. ويعتمد الاختيار المناسب على طول المحيط وقيمة الموقع ومدى الحاجة إلى إجراء عمليات التحقق دون تدخل مشغّل.
أنظمة رادار أمن المحيط: اختيار الحل المناسب
طريقتان لإنشاء طبقة رادارية لحماية المحيط
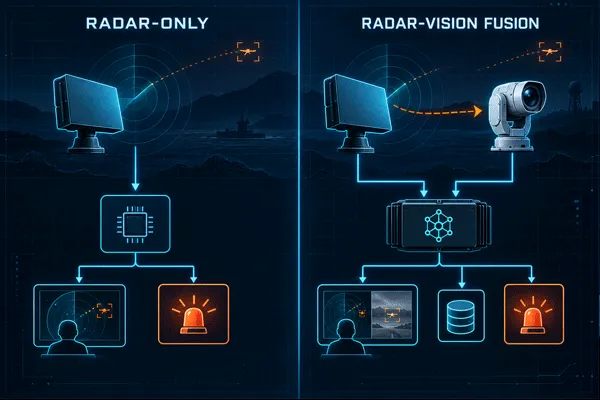
في النشر المعتمد على الرادار فقط، يُركّب رأس رادار — عادةً إحدى وحدات Midradar’ للمراقبة الأرضية أو مراقبة الارتفاعات المنخفضة — على سارية أو برج، وتُرسل بيانات التتبع الناتجة عنه إلى نظام VMS أو PSIM قائم. ولا يتجه أي جهاز فعليًا نحو الهدف تلقائيًا. ويجري التأكيد إما بفحص شخص لكاميرا قريبة، أو باستخدام مجموعة قواعد تحدد ما إذا كان المسار يستدعي إرسال فريق للاستجابة.
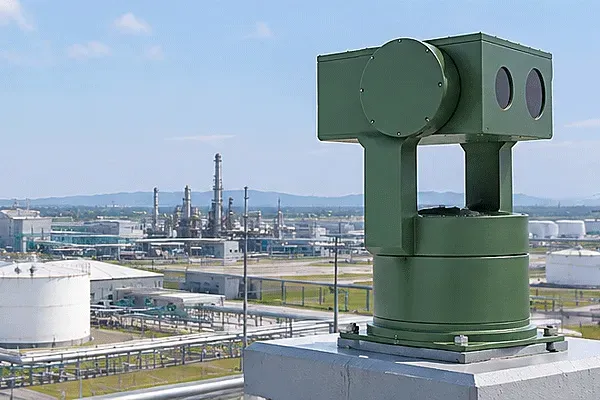
يمكن الرادار والرؤية تنجز عقدة الدمج قدرًا أكبر من هذا العمل على الأجهزة نفسها. ويوضع الرادار وكاميرا للضوء المرئي أو كاميرا حرارية ووحدة تحريك آلية أفقية ورأسية على المنصة نفسها، ويوجه النظام الكاميرا تلقائيًا نحو أي هدف رصده الرادار للتو. وتصف مواد Midradar’ الخاصة بهذه الفئة — التي تسميها مطبوعات الشركة’ سلسلة RDS أو أنظمة دمج الرادار والرؤية — بأنها تجمع بين الكشف الراداري والتحقق بكاميرا متعددة الأطياف والتتبع الآلي، وهي مصممة لحماية المحيط والبنية التحتية الحيوية ومراقبة الحدود أو السواحل.
لا يُعد أي من النهجين الخيار الصحيح في جميع الحالات. فكل منهما يعالج جانبًا مختلفًا من المشكلة نفسها: أحدهما يكشف الهدف ويترك تأكيده لوسيلة أخرى، والآخر يكشفه ويؤكده في وحدة واحدة.
الرادار وحده مقابل دمج الرادار والرؤية: مقارنة جنبًا إلى جنب
| البُعد |
نظام رادار فقط |
نظام دمج الرادار والرؤية الرادارية |
| المخرجات الأساسية |
بيانات التتبع — الاتجاه والمدى والسرعة — إلى نظام VMS/PSIM |
بيانات التتبع إلى جانب صورة مرئية أو حرارية للهدف نفسه يجري تأكيدها تلقائيًا |
| طريقة تأكيد الهدف |
إرسال فريق يدويًا، أو فحص المشغّل لنظام كاميرات منفصل |
التوجيه التلقائي بناءً على إشارة الرادار: تحرّك المنصة الحمولة الكهروبصرية نحو الاتجاه الذي حدده الرادار دون تدخل المشغّل |
| مدى التأكيد الفعّال |
لا ينطبق — لا توجد كاميرا مدمجة |
يقتصر على مدى تعرف الكاميرا’ نفسها، والذي يكون عادةً أقصر من مدى كشف الرادار’ |
| شكل المحيط الأنسب |
المحيطات الطويلة منخفضة الكثافة، حيث تكون تكلفة الأجهزة لكل كيلومتر هي العامل الحاسم |
المقاطع الأقصر أو عدد محدود من العقد عالية القيمة، حيث يكون التأكيد السريع والتلقائي أهم من مساحة التغطية المجردة لكل دولار |
| الأجهزة لكل عقدة |
رأس رادار فقط |
رأس رادار، كاميرا كهروبصرية/حرارية، ووحدة تحريك آلية أفقية ورأسية، وبرمجيات المنصة |
| التعامل مع الإنذارات الكاذبة |
يتطلب مجموعة قواعد منفصلة أو شخصًا لاستبعاد التشويش والحيوانات البرية |
تستبعد خطوة التأكيد بالكاميرا جزءًا من المسارات الكاذبة قبل أن يراها المشغّل |
| نماذج ممثلة من Midradar |
رؤوس الرادار من سلسلتي MR-RDG وMR-RDA |
نظام الكشف الراداري والكهروبصري MR-RD02SE-DMS15-AU؛ وMR-AUS70-RD05-VC4075-TC61023 وMR-AUS20-RD03-VC4050-TC6410 |
عنق الزجاجة في التأكيد الذي لا يذكره أحد
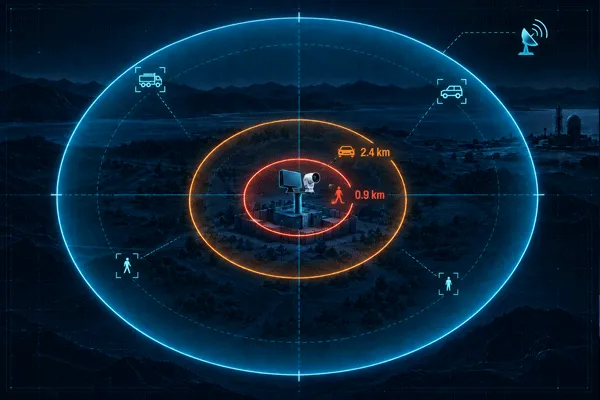
ينهار افتراض أن الدمج يتفوق دائمًا على الرادار وحده عند أخذ مدى الكاميرا’ نفسها في الحسبان. خذ على سبيل المثال MR-HTVC6511-2132، وهي إحدى كاميرات التصوير متعددة الأطياف من Midradar’ المستخدمة في عقد الدمج: فهي’ مصنفة لكشف الأشخاص حتى مسافة 3.4 km، لكن مدى التعرف على الأشخاص — أي المسافة التي يستطيع عندها المشغّل تأكيد ماهية الجسم المتحرك فعليًا، وليس مجرد وجود حركة — ينخفض إلى 900 m. وقد يتتبع رادار في النظام نفسه شخصًا على مسافة 5 km. ولا تستطيع الكاميرا’ تأكيد ذلك الهدف حتى يصبح على مسافة تقارب خُمس الحد الأقصى لمدى كشف الرادار’ نفسه’، وعندها يمكن تحديد ما’ يتحرك.
تمثل هذه الفجوة مسألة التصميم الحقيقية عند نشر نظام دمج: كم عدد عقد الكاميرات اللازمة لإبقاء مدى التأكيد قريبًا بدرجة معقولة من مدى الكشف على امتداد المحيط كله؟ قد تكفي عقدة واحدة أو عقدتان لتغطية مقطع قصير عالي القيمة. أما على امتداد حدودي طويل، فإن سد هذه الفجوة بالكاميرات وحدها يستلزم إضافة العقد بوتيرة أسرع من اتساع التغطية الرادارية؛ ولهذا تحديدًا تعتمد المحيطات الطويلة منخفضة الكثافة غالبًا على الرادار وحده، مع تخصيص الدمج لنقاط محددة بدلًا من الخط بأكمله.
داخل عقدة دمج الرادار والرؤية: MR-RD02SE-DMS15-AU
يُعد MR-RD02SE-DMS15-AU نموذجًا ممثلًا لنظام الكشف الراداري والكهروبصري من Midradar’، وأوضح مثال منشور على المكونات الفعلية لعقدة الدمج. وهو يدمج الكشف الراداري والتصوير بالضوء المرئي والتصوير الحراري بالأشعة تحت الحمراء والتعرف على الأهداف بالذكاء الاصطناعي والتتبع بوحدة تحريك آلية أفقية ورأسية، وتُدار هذه الوظائف عبر منصة RGS2000 للبحث والتتبع وتحديد الهوية والتعامل مع الإنذارات ومراقبة أهداف متعددة دون تدخل بشري، بصورة منسقة.
يُوصف الطرازان الآخران المذكوران في خط المنتجات هذا — MR-AUS70-RD05-VC4075-TC61023 وMR-AUS20-RD03-VC4050-TC6410 — بالطريقة الوظيفية نفسها (البحث عن الأهداف بزاوية 360 درجة وتتبعها وتحديد هويتها ومراقبتها عبر المنصة)، لكن صفحة الفئة لدى Midradar’ لا تنشر’ أرقام المدى الخاصة بأي منهما. وينبغي لمن يضع مواصفات مشروع اعتمادًا على هذين الطرازين أن يطلب ورقة البيانات الحالية مباشرةً، بدلًا من افتراض تطابقهما مع القدرات المنشورة للطراز MR-RD02SE-DMS15-AU’.
متى يتفوق كل تصميم فعليًا
- الامتدادات الطويلة للحدود أو السواحل حيث تحدد التكلفة لكل كيلومتر حجم الميزانية.تغطي شبكة الرادار وحده مساحة أكبر لكل دولار، مع إضافة عقد الدمج في النقاط الأعلى أولوية فقط على امتداد الخط.
- مواقع البنية التحتية الحيوية التي تضم عددًا صغيرًا من الأصول عالية القيمة— مثل المحطات الفرعية وخزانات التخزين ونقاط البوابات المنفردة — حيث تفوق تكلفة إرسال فريق خطأً دون تأكيد تكلفة الكاميرا الإضافية ووحدة التحريك الأفقية والرأسية في كل عقدة.
- المواقع التي تستخدم بالفعل نظام VMS أو PSIM وتحتاج فقط إلى إضافة طبقة كشف.تُرسل مخرجات الرادار وحده عبر بروتوكولات قياسية دون دفع تكلفة منصة ثانية تعمل إلى جانب المنصة القائمة.
- المشاريع التي يمثل فيها عدد المشغّلين، لا الميزانية، القيد الحقيقي.يلغي التوجيه التلقائي بناءً على إشارة الرادار الحاجة إلى أن يوجّه شخص كاميرا منفصلة يدويًا نحو مصدر كل إنذار، وتزداد أهمية ذلك عندما يصبح عدد عقد الرادار في الموقع أكبر من عدد الأشخاص الذين يراقبونها.
ربط النظامين ببقية الأنظمة
يحتاج كلا التصميمين إلى الاتصال بالأنظمة التي يستخدمها الموقع بالفعل، وهذه’ مسألة بروتوكولات في معظمها أكثر من كونها مسألة أداء راداري. تدعم منصات Midradar’ بروتوكولات GB/T 28181 وONVIF وRTSP للاتصال بأنظمة إدارة الفيديو أو القيادة والتحكم التابعة لجهات خارجية، إضافةً إلى واجهات RESTful APIs وحزم SDKs لتحقيق تكامل أوثق. ويحتاج نشر الرادار وحده عادةً إلى ذلك لإرسال المسارات إلى نظام VMS قائم؛ أما عقدة الدمج فتحتاج إليه لإرسال الفيديو المؤكد وأحداث الإنذار إلى مركز قيادة لا يعتمد’ على منصة RGS2000 المرفقة. وفي كلتا الحالتين، يجدر التحقق من توافق هذه القائمة مع النظام القائم في الموقع’ أثناء مرحلة طلب العروض، لا بعد طلب المعدات.
أنظمة رادار أمن المحيط: اختيار الحل المناسب
ما يواجهه مكاملو الأنظمة أثناء التركيب
تتطلب أنظمة الدمج خطوة معايرة لا تتطلبها’ أنظمة الرادار وحده. ويجب محاذاة الموضع الصفري للحركة الأفقية والرأسية للكاميرا’ ميكانيكيًا مع محور توجيه الرادار’، وإلا فسيصل التوجيه بناءً على الإشارة إلى موضع قريب من الهدف بدلًا من إصابته مباشرةً. وتظهر هذه المشكلة عند أطراف مجال رؤية الرادار’ أكثر من مركزه، ومن السهل التقليل من شأنها’ عند إعداد العرض، بينما تكون معالجتها بعد التركيب مكلفة.
التكلفة هي المتغير الآخر الذي يبدو واضحًا من حيث المبدأ، لكن يصعب تحديده عمليًا’: لا تنشر Midradar أسعارًا لأي من البنيتين’، لذا يجب أن تستند مقارنات تكلفة العقدة الواحدة إلى عرض سعر للمشروع بدلًا من قائمة أسعار منشورة. أما الفرق الثابت فهو في العتاد: تضيف عقدة الدمج كاميرا ووحدة تحريك أفقي وإمالة وترخيصًا للمنصة إلى الرادار نفسه، بينما لا تتطلب العقدة المعتمدة على الرادار وحده هذه الإضافات’.
الأسئلة الشائعة
هل يكون دمج الرادار والرؤية أفضل دائمًا من نظام يعتمد على الرادار وحده؟
ليس لكل محيط أمني. يضيف الدمج إمكانية التأكيد التلقائي، لكن مدى التأكيد تحدده الكاميرا لا الرادار، لذا قد تتجاوز المحيطات الطويلة جدًا ما يمكن لعدد معقول من عقد الدمج تغطيته.
كم تزيد تكلفة نظام الدمج على تكلفة نظام يعتمد على الرادار وحده؟
لا تنشر Midradar أسعارًا لأي من البنيتين. ويتمثل الفرق في العتاد في كاميرا ووحدة تحريك أفقي وإمالة وترخيص للمنصة لكل عقدة؛ أما المقارنة الفعلية للتكلفة فتتطلب عرض سعر للمشروع.
هل يمكن إضافة كاميرات لاحقًا إلى نظام قائم يعتمد على الرادار وحده؟
يُعد الرادار والكاميرا مكونين منفصلين من حيث المبدأ، لكن إضافتها لاحقًا تعني معالجة معايرة محوري توجيه الرادار والكاميرا، وهي المعايرة نفسها التي تُجرى لعقدة دمج مصممة لهذا الغرض عند التركيب.
ما البروتوكولات التي تستخدمها هذه الأنظمة للاتصال بنظام إدارة فيديو VMS أو مركز قيادة قائم؟
تُستخدم بروتوكولات GB/T 28181 وONVIF وRTSP لتكامل الفيديو والأوامر، مع توفر واجهات برمجة تطبيقات RESTful وحزم تطوير برمجيات SDK لإجراء تكامل مخصص أكثر عمقًا.
هل يتطابق مدى كشف كل من MR-AUS70-RD05-VC4075-TC61023 وMR-AUS20-RD03-VC4050-TC6410 مع مدى كشف MR-RD02SE-DMS15-AU؟
لم يُؤكد ذلك نفيًا أو إثباتًا؛ فصفحة الفئة لدى Midradar لا تنشر أرقام المدى الخاصة بكل من هذين الطرازين، لذا يتطلب إعداد مواصفات مشروع بالاعتماد عليهما طلب ورقة البيانات مباشرةً.


 13:37